كيف تتحقق الكاميرا من وجود كل برغي في مكانه؟
DBR77 Team · تاريخ النشر
تتحقق الكاميرا من البراغي بمقارنة كل تجميعة مكتملة بمرجع معتمد: تعدّ البراغي، وتفحص موضع كل منها ونوعه واتجاهه، وتبحث عن سلك التأمين والأختام والموصلات. وإذا وجدت اختلافًا، يتلقى الفني عند المحطة صورة تظهر عليها منطقة عدم المطابقة مُعلَّمة. لا تستطيع الكاميرا قياس عزم الشد، ولا رؤية برغي مخفي تحت قطعة أخرى، لذلك يظل هذان الفحصان من مهام أداة الشد وضوابط العملية.
تزداد مشتريات المصانع من أنظمة الرؤية الآلية. ففي أمريكا الشمالية نمت صفقات الرؤية الآلية بنسبة 8.8% على أساس سنوي في الربع الثاني من عام 2026، وتتوقع VDMA أن ينمو قطاع الرؤية الآلية في أوروبا بنسبة 3% في عام 2026. يتناول هذا المقال مهمة واحدة من هذا المجال، وهي سؤال نسمعه من فرق التجميع والصيانة: هل رُكِّب كل برغي في المكان الذي يحدده الرسم الهندسي؟
لماذا يفلت البرغي المفقود حتى من المفتش الدقيق
الفحص البصري عمل متكرر، وحتى المفتشون المدرَّبون تفوتهم عيوب. في دراسة أجرتها Sandia National Laboratories، فحص 82 مفتشًا 140 قطعة بحثًا عن ثمانية أنواع من العيوب، فرفضوا بشكل صحيح 85% من القطع المعيبة، ورفضوا خطأً 35% من القطع المقبولة. ولاحظ معدّو الدراسة أن هذه النتيجة لا تتفوق كثيرًا على متوسط القطاع البالغ 80%.
وسائل التأمين ضد الارتخاء بند ثابت في الفحص. تذكّر FAA فنيي الصيانة بأن سلك التأمين ضروري حيث يمكن أن يرتخي البرغي بسبب الاهتزاز. ويشترط معيار NASA لأنظمة التثبيت الملولبة التحقق من وجود وسائل التأمين، ويحدد الفحص البصري بعد التركيب طريقةً للتحقق من الوسائل الميكانيكية منها.
إعادة العمل تزيد الخطر، لأن القطعة التي تُفتح من جديد لم تعد مشمولة بفحصها الأصلي. ففي تحقيقها بشأن رحلة Alaska Airlines رقم 1282، توصلت NTSB إلى أن البراغي الأربعة اللازمة لتثبيت سدادة الباب كانت مفقودة قبل الحادث، وأنه في غياب توثيق العمل لم يُجرَ أي فحص لضمان الجودة على إغلاق السدادة. قليل من المصانع يواجه مخاطر بهذا الحجم، لكن الدرس نفسه ينطبق عليها: أي عمل يُنجَز بعد الفحص الأصلي يحتاج إلى فحص خاص به.
كيف تعمل المقارنة بالمرجع
تمر المقارنة بالمرجع بثلاث خطوات: تحدد للنظام ما يبحث عنه، وتريه كيف تبدو التجميعة السليمة، وتقرر ما يحدث إذا جاءت النتيجة مختلفة. في DBR77 IIoT تحمل طبقة الكاميرات اسم Vision AI، وتعمل على النحو التالي:
- صِف المشهد كتابةً. يكتب المهندس ما يجب أن تبحث عنه الكاميرا، مثل «البراغي على الفلنجة A». لا حاجة إلى جمع بيانات، ولا إلى مشروع تدريب منفصل.
- صنّف بضع قطع على أنها OK أو NOK. تصبح التجميعة المعتمدة هي المرجع. في المثال، تعني OK «10 من 10 مركّبة ومؤمّنة بالسلك»، وتعني NOK «برغي مفقود أو غير صحيح».
- حدّد القاعدة والإجراء. العدّ أو التسجيل أو التحذير أو إرسال إشعار إلى شخص، من دون برمجة.
بعد ذلك تُقارَن كل صورة بما تعلّمه النظام. تُحلَّل الصورة الواحدة في نحو 25 ملّي ثانية على حاسوب داخل منشأتك، ويمكن استخدام أي كاميرا IP قياسية.
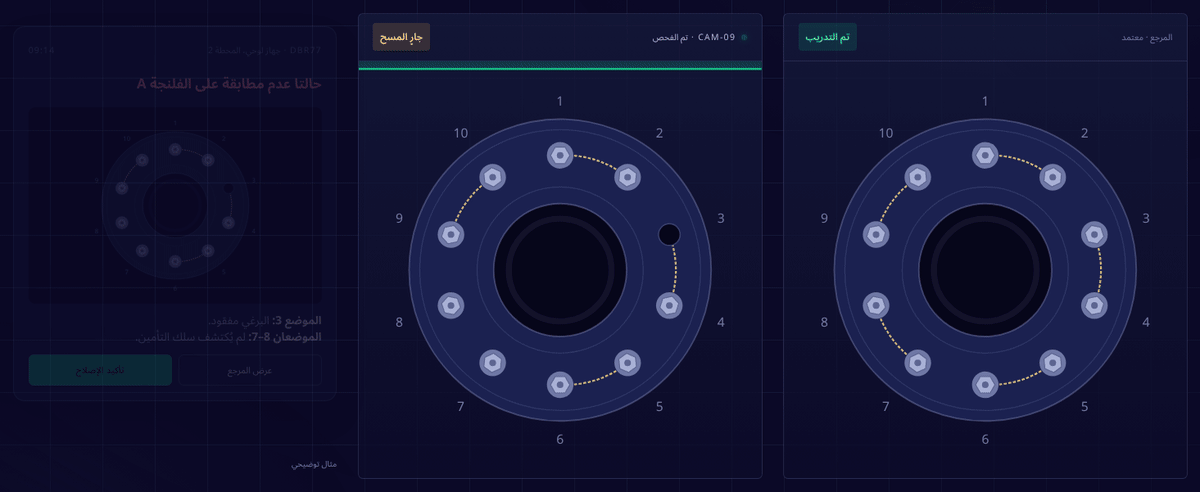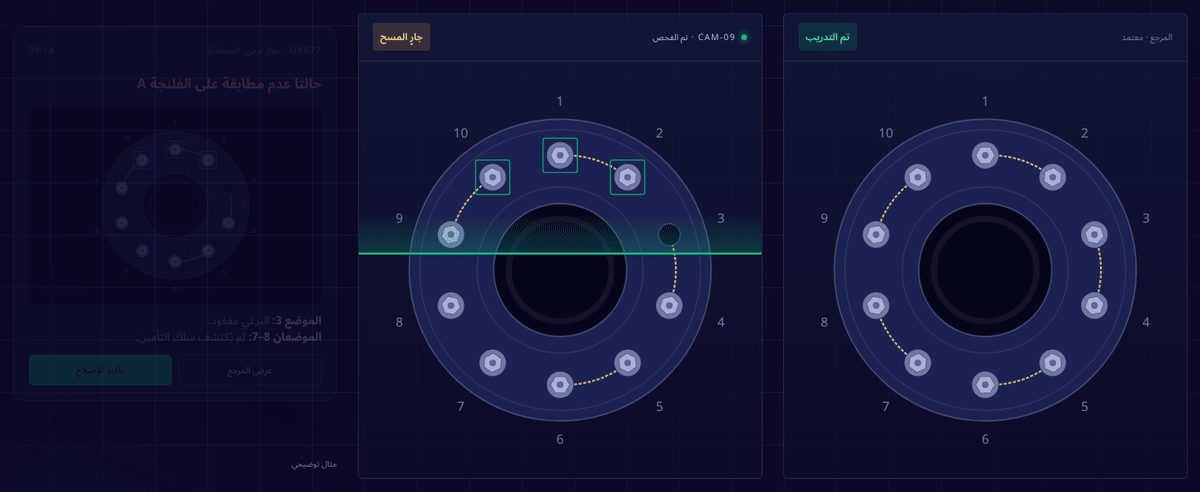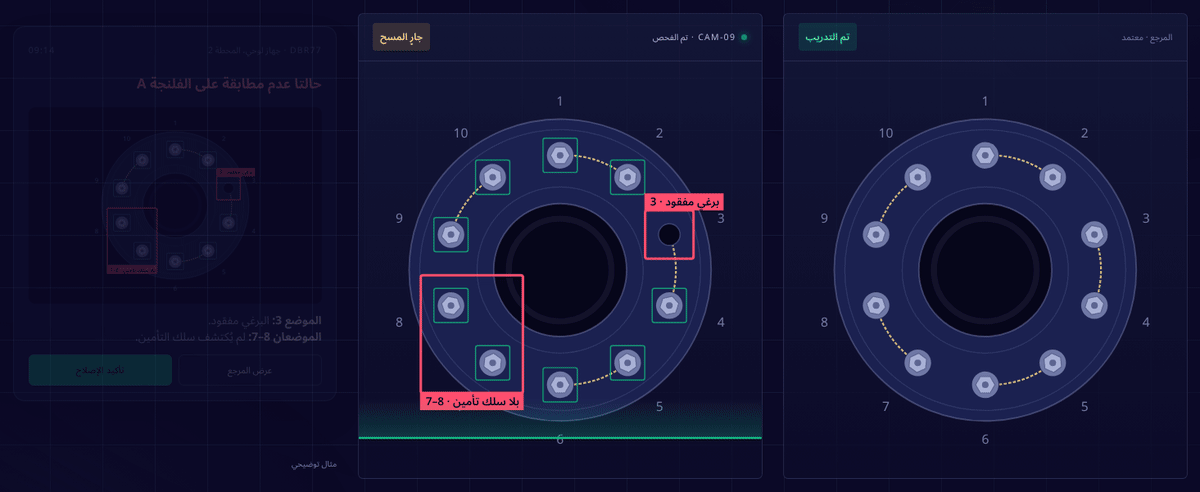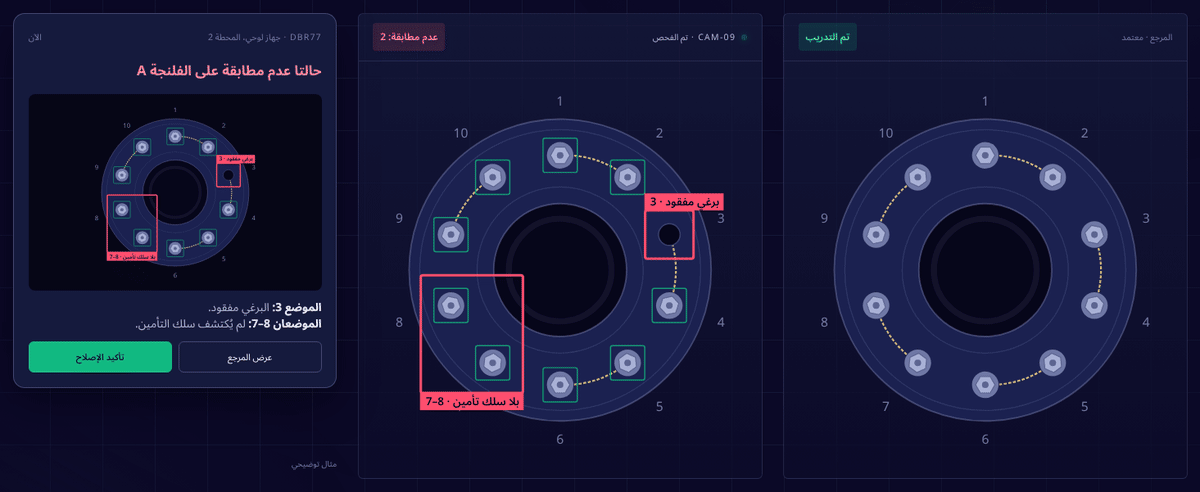
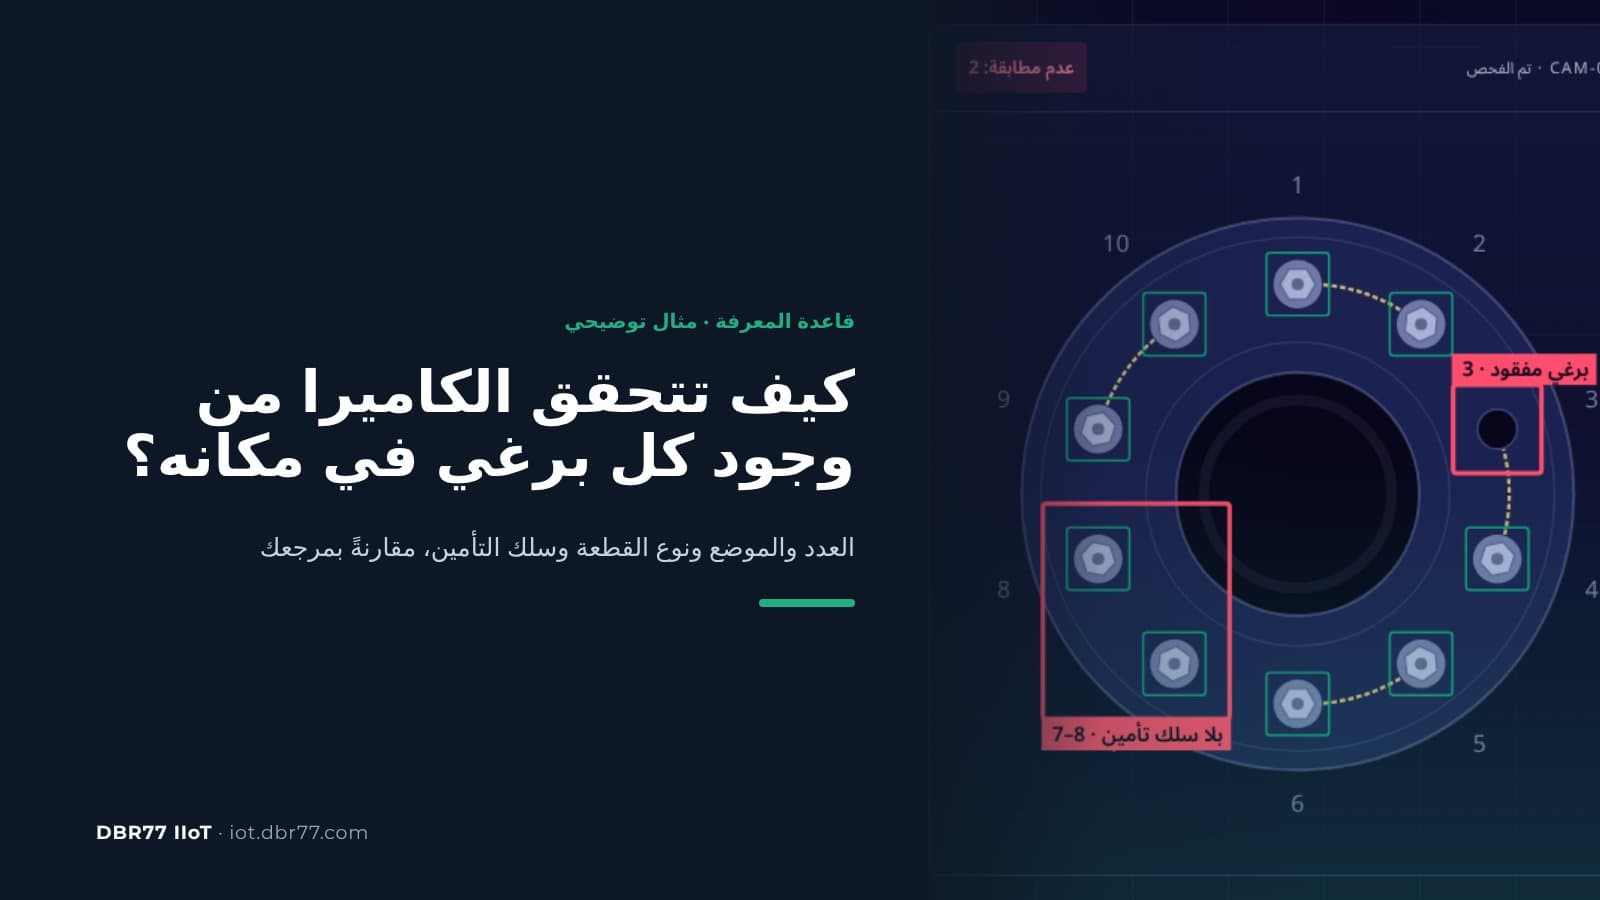
مثال توضيحي من عرض DBR77 Vision AI التقديمي: يحدد المسح برغيًا مفقودًا في الموضع 3 وغياب سلك التأمين في الموضعين 7 و8.
الرسم المتحرك مثال توضيحي لفلنجة واحدة عليها عشرة براغٍ. يكتشف المسح أن الموضع 3 بلا برغي، وأنه لم يُرصَد سلك تأمين بين الموضعين 7 و8، ويعرض الجهاز اللوحي عند المحطة الحالتين على صورة الفلنجة.
وإن أردت أن تعرف ما إذا كانت الكاميرا أصلًا مصدر البيانات المناسب لمحطة معيّنة، فراجع مقالنا عن الكاميرات كحساسات.
جرّب المقارنة بالمرجع على قطعتك
جهّز بضع صور لتجميعة سليمة وصورة لتجميعة فيها عدم مطابقة. سنريك ما يكتشفه النظام وما يفوته.
ما الذي تستطيع الكاميرا تأكيده، وما الذي يحتاج إلى أداة أخرى
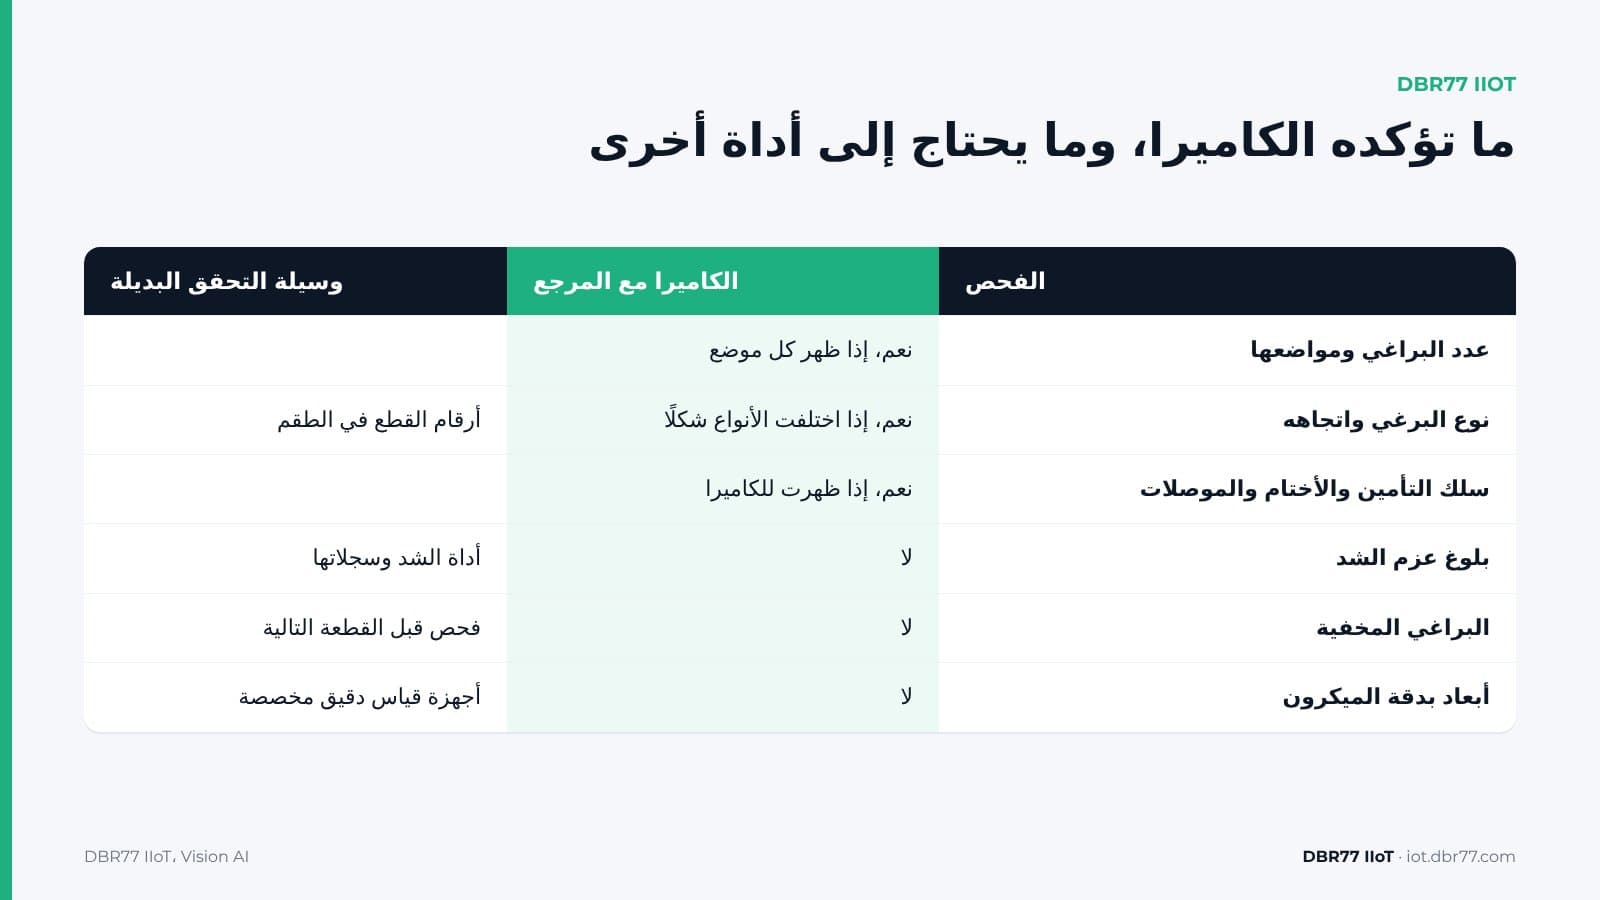
تؤكد الكاميرا ما تراه من مكان تركيبها: العدد والموضع ونوع القطعة والاتجاه ووسائل التأمين الظاهرة. أما ما هو مخفي، أو داخل اللولب، أو أصغر من التفاوت الذي تلتقطه الصورة، فيحتاج إلى فحص آخر.
| الفحص | الكاميرا مع المرجع | وسيلة التحقق البديلة |
|---|---|---|
| عدد البراغي ومواضعها | نعم، إذا كان كل موضع ظاهرًا | |
| النوع الصحيح للبرغي واتجاهه | نعم، إذا اختلفت الأنواع في الشكل | أرقام القطع في الطقم، للبراغي المتشابهة شكلًا |
| وجود سلك التأمين والأختام والموصلات | نعم، إذا كانت ضمن مجال رؤية الكاميرا | |
| تنفيذ الخطوات بالترتيب المخطط | نعم، مع كاميرا موجهة إلى منطقة العمل | |
| بلوغ عزم الشد | لا | أداة الشد وسجلاتها |
| البراغي المخفية تحت قطعة أخرى | لا | فحص قبل تركيب القطعة التالية |
| أبعاد بدقة الميكرون | لا | أجهزة قياس دقيق مخصصة |
| أنظمة حماية الآلات، وإيقاف الروبوت لأغراض السلامة | لا | نظام سلامة معتمد |
الصفان الخاصان بأبعاد الميكرون وأنظمة حماية الآلات مذكوران أيضًا في صفحة منتجنا: للقياس بدقة الميكرون استخدم أجهزة قياس دقيق مخصصة، ولا ينبغي اعتبار Vision AI نظام سلامة معتمدًا.
تتوقف النتيجة في معظمها على مكان تركيب الكاميرا. إذا حجبت الأداةُ أو أحدُ الكابلات البرغيَ لحظة التقاط الصورة، فلن تستطيع الكاميرا تأكيده. لذلك نجرّب في الاختبار عدة خيارات لتركيب الكاميرا على المحطة، ونختار الخيار الذي يرى كل المواضع، بدل أن نقرر من البداية أي كاميرا نعتمد.
ماذا يحدث عندما تكتشف الكاميرا عدم مطابقة
عندما تكتشف الكاميرا عدم مطابقة، تنفّذ الإجراء الذي حددته، وترسل إلى الفني صورة تظهر عليها المنطقة مُعلَّمة. لكل مشهد في Vision AI ثلاث نتائج ممكنة:
- نتيجة مطابقة. يعدّها النظام ويسجلها. فعند تأكيد 10 براغٍ من 10 مثلًا، يمكنه تشغيل الإجراء التالي الذي حددته.
- نتيجة غير مطابقة. يحذّر النظام ويسجل ويرسل إشعارًا إلى شخص، مثل «نوع البرغي غير صحيح في الموضع 4»، مع صورة للموضع 4. والشخص هو من يقرر ما يحدث بعد ذلك.
- حالة عدم مطابقة لم تُصنَّف بعد. على القطعة شيء غير معتاد. يسمّيه المهندس مرة واحدة فيصبح فئة جديدة، وفي المرة التالية يتعرّف عليه النظام ويتعامل معه تلقائيًا.
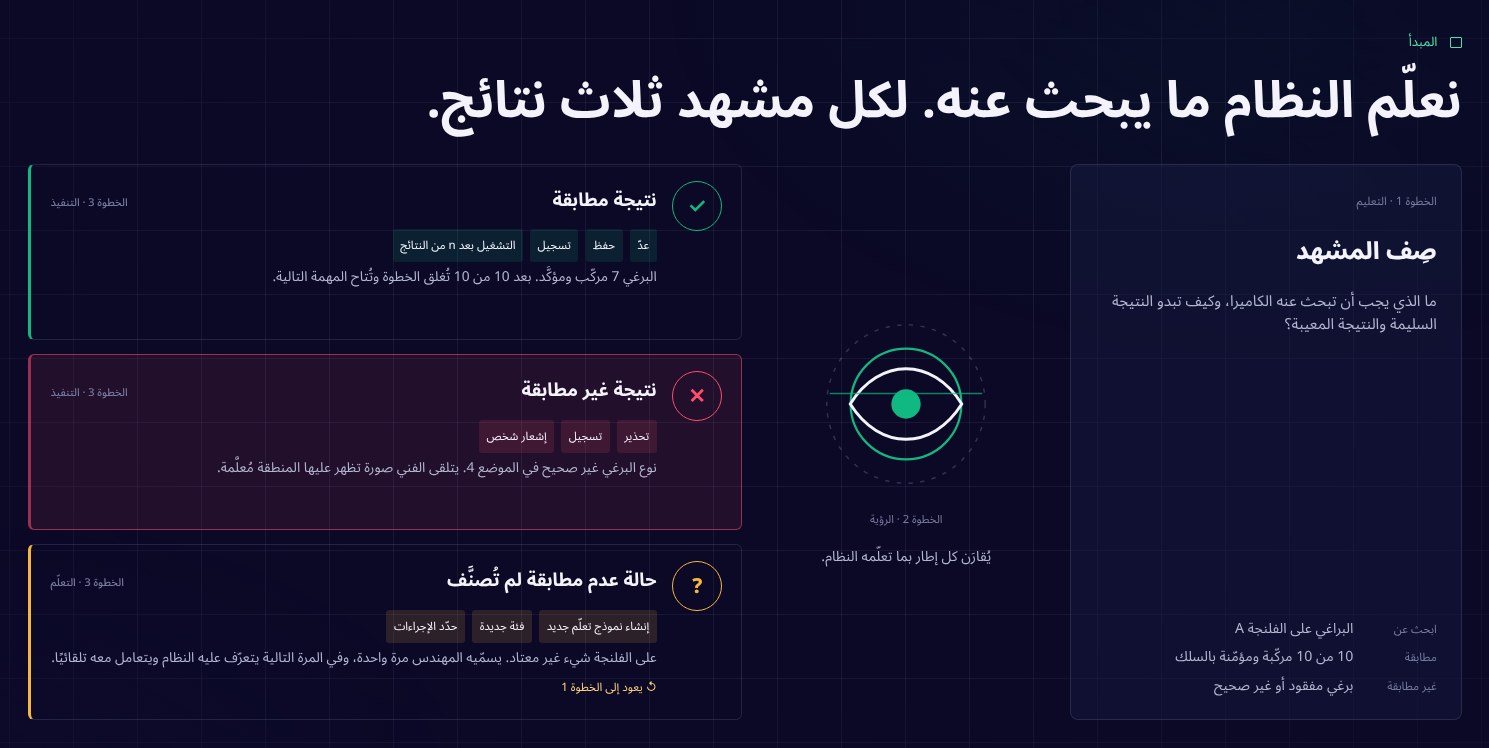
من عرض DBR77 Vision AI التقديمي: لكل مشهد ثلاث نتائج. تذهب حالة عدم المطابقة إلى شخص يقرر ما يحدث بعد ذلك.
عدّ البراغي بالكاميرا ومقارنتها بالمرجع أسلوب من أساليب منع الأخطاء. تصف ASQ أسلوب poka-yoke بأنه طريقة تجعل الخطأ ظاهرًا فور وقوعه، ومن الطرق التي تذكرها عدّ القطع للتأكد من اكتمال المنتج. والكاميرا تجري هذا العدّ عند المحطة.
مكان اكتشاف عدم المطابقة هو ما يحدد التكلفة. تفرّق ASQ بين تكاليف الفشل الداخلي، أي العيوب المكتشفة قبل التسليم، وتكاليف الفشل الخارجي، أي العيوب التي يكتشفها العميل. البرغي المفقود الذي يُكتشف عند المحطة يعني إعادة عمل عند المحطة. وإذا اكتشفه العميل، تحوّل إلى شكوى، وغالبًا إلى إجراء احتواء.
الرسالة التي لا تقول سوى «NOK» تترك الفني يبحث عن المشكلة، في حين أن الصورة التي يظهر عليها الموضع 3 مُعلَّمًا تريه أين يتجه. أما من يتلقى التنبيه، وعلى أي جهاز، وما الذي يؤكده، فهو موضوع مقالنا عن أسباب فشل تنبيهات الآلات في أرض المصنع. ولربط هذه الأحداث بسجلات الجودة، راجع مقال IRIS عن كيفية ربط مشكلات الجودة بالإنتاج والصيانة.
كيف تجرّبه على محطتك
يمر الاختبار بأربع مراحل، ويمكنك التوقف بعد أي منها:
- عرض توضيحي وتحديد حالة الاستخدام. ننظر معًا إلى المحطة: خطوات العمل والبراغي وشكل عدم المطابقة.
- اختبار على صور ومقاطع من محطتك. ترسل بضع صور ومقطع فيديو قصيرًا أو اثنين للمحطة، يصوّرها موظفوك وفق سياسة التصوير المعتمدة لديك. نوقّع اتفاقية عدم إفصاح (NDA) أولًا، ثم نريك ما يكتشفه النظام وما يفوته.
- إثبات المفهوم على محطة واحدة. نركّب النظام، ونضبطه في الموقع، ونقيس النتيجة على المحطة التي تختارها.
- التعميم. إذا أقنعتك النتائج، يُطبَّق الفحص على كل محطة يناسبها.
تتكون التكلفة من أربعة عناصر: جهاز الحافة، وشريحة الذكاء الاصطناعي، وترخيص برمجيات شهري لكل جهاز، والكاميرات. ويتوقف اختيار الشريحة على عدد الكاميرات التي يخدمها الجهاز الواحد، ودقة الصورة ومعدل الإطارات، ومدى تعقيد الفحص. يستطيع الجهاز الواحد تحليل صور ما بين كاميرا واحدة و40 كاميرا بالتوازي. أما الكاميرات فقد تكون تلك الموجودة لديك أصلًا، وقد تكون أنظمة خاصة بالأشعة السينية أو الليزر، بحسب ما يجب أن يراه الفحص.
إذا كنت لا تزال تختار نقطة البداية، فدليلنا عن كيفية اختيار حالة الاستخدام الأولى يساعدك على ترتيب الخيارات المرشحة.
أين يقع هذا الفحص في DBR77 IIoT
طبقة الكاميرات في DBR77 IIoT هي Vision AI، وتعمل إلى جانب MasterHub لإشارات الآلات، وStatus Deck والأجهزة اللوحية للمشغّلين. وتخضع للقواعد نفسها التي تحكم بقية النظام:
- أجهزتنا تقرأ البيانات فقط. لا ترسل أي أوامر إلى آلاتك ولا تغيّر نظام التحكم. ولا يوقف Vision AI أي آلة: فهذا القرار يبقى بيد شخص.
- تُحلَّل الصور في الموقع، ولا يُسجَّل الفيديو. ما يخرج من التحليل هو حدث، ومعه صورة المنطقة المعلَّمة، يتلقاها الفني. ويشرح مقالنا عن الحافة مقابل السحابة في التصنيع لماذا يهم هذا الفصل.
- يعمل Vision AI على DBR77 Vector، نظام الذكاء الاصطناعي الصناعي الخاص بنا، ويمكن تشغيله على خوادمك. لا تُستخدم بياناتك في تدريب أي نموذج من دون موافقة خطية، وتحمل DBR77 شهادة ISO/IEC 27001:2022.
- تتحول كل نتيجة إلى حدث يصل إلى IRIS مع بيانات الآلات.
الأسئلة الشائعة
هل تستطيع الكاميرا التحقق من أن البرغي مشدود بالعزم الصحيح؟
لا. ترى الكاميرا أن البرغي موجود، وفي الموضع الصحيح، ومن النوع الصحيح، لكن عزم الشد لا يُرى. قيمة العزم مصدرها أداة الشد وسجلاتها. وإذا كانت الكاميرا ترى منطقة العمل، فيمكن أن يؤكد نوع ثانٍ من الفحص تنفيذ الخطوات المخططة بالترتيب.
هل نحتاج إلى مجموعة كبيرة من بيانات التدريب؟
لا. تصف كتابةً ما يجب أن تبحث عنه الكاميرا، وتصنّف بضع قطع على أنها OK أو NOK. تصبح التجميعة المعتمدة هي المرجع، ويستطيع المهندسون إضافة فحوص جديدة أثناء التشغيل.
ماذا لو حجبت القطعة أو الأداة أو اليد البرغي؟
عندها لا تستطيع الكاميرا تأكيده في تلك اللحظة. الحل في مكان الكاميرا وتوقيت الفحص: افحص قبل أن تغطي القطعة التالية البرغي، أو أضف كاميرا ثانية. نجرّب عدة خيارات لتركيب الكاميرا على محطتك قبل أن نختار أحدها.
هل تسجّل الكاميرا فيديو لفنيينا؟
لا يُسجَّل أي فيديو. تُحلَّل الصور على حاسوب داخل منشأتك، والناتج حدث، مثل «حالتا عدم مطابقة على الفلنجة A»، مع صورة القطعة. راجع الأنظمة المحلية الخاصة بالكاميرات في أماكن العمل، وأبلغ الموظفين قبل تركيب أول كاميرا.
هل يمكنها التحقق من تنفيذ الخطوات بالترتيب الصحيح؟
نعم. يتعرّف نوع ثانٍ من الفحص على كل خطوة مخططة، ويحذّر عند الإخلال بالترتيب، ويحدد الخطوة الناقصة. نتناوله في مقال منفصل.
الخلاصة
اختر تجميعة واحدة تسبب فيها برغي أو سلك تأمين أو موصل مفقود في إعادة عمل أو شكوى. وهذا الأسبوع، التقط بضع صور لتجميعة سليمة، وبضع صور لحالة عدم مطابقة معروفة، ومقطع فيديو قصيرًا للعمل، من زاوية يمكن أن تُثبَّت منها كاميرا على المحطة. هذا كل ما يحتاج إليه الاختبار الأول، وسيبيّن لك أي المواضع تستطيع المقارنة بالمرجع تأكيدها، وأي الفحوص تظل من مهام أداة الشد وضوابط العملية.
شاركنا محطة واحدة في العرض التوضيحي
أرِنا التجميعة وشكل عدم المطابقة فيها. سنريك المقارنة بالمرجع على مثال مشابه لحالتك، وما تحتاج إليه لتطبيقها على محطتك.
المصادر
- J. E. See، Sandia National Laboratories، Visual Inspection Reliability for Precision Manufactured Parts، Human Factors، 2015
- FAA Safety Team، Safety Wire، نشرة معلومات AFS-850 20-05
- NASA، NASA-STD-5020B Requirements for Threaded Fastening Systems in Spaceflight Hardware، 2021
- NTSB، Alaska Airlines flight 1282 door plug investigation, press release، 2025
- ASQ، What is Poka-Yoke? Mistake and Error Proofing
- ASQ، What is Cost of Quality (COQ)?
- A3، Vision and Imaging Statistics، 2026
- VDMA Machine Vision، Machine Vision Industry Shows Upward Trend، 2026
- DBR77، DBR77 IIoT، 2026
- DBR77، IIoT and Vision AI customer presentation، 2026