كيف تتحقق الكاميرا من تنفيذ كل خطوة تجميع بالترتيب الصحيح؟
DBR77 Team · تاريخ النشر
تتحقق الكاميرا من خطوات التجميع بأن تتعرّف على كل خطوة مخططة لحظة تنفيذها، وتؤشّر عليها في قائمة تحقق تُحدَّث لحظيًا. فإذا اختلّ الترتيب، كأن يُركَّب البرغي 4 قبل البرغي 3، يصل التحذير إلى الفني على الجهاز اللوحي، والأداة لا تزال في يده. وإذا انتهى العمل وفيه خطوة ناقصة، يحدد النظام هذه الخطوة ويرسل صورة عليها موضعها مُعلَّمًا. وتُملأ قائمة التحقق تلقائيًا من الكاميرا، دون إدخال يدوي.
عدّ القطع في النهاية يبيّن ما إذا كان كل شيء موجودًا، لكنه لا يبيّن ترتيب تركيبه. يتناول مقالنا عن التحقق من وجود كل برغي في مكانه العدّ مقارنةً بالمرجع، أما هذا المقال فيتناول الخطوات وترتيبها.
لماذا يشيع نسيان الخطوات إلى هذا الحد
نسيان خطوة من أكثر الأخطاء البشرية شيوعًا، ويقع حتى في أعمال يتقنها من يؤدونها. تُدرج هيئة الصحة والسلامة التنفيذية البريطانية (HSE) إغفال إحدى خطوات المهمة ضمن أخطاء الصيانة الشائعة إلى جانب إعادة التجميع الخاطئة، وتضيف أن الفنيين ذوي الخبرة والتدريب العالي والحريصين على عملهم قد يقعون هم أيضًا في هفوات بسيطة أو يغفلون عن بعض الخطوات.
وتُظهر بيانات صيانة الطائرات النمط نفسه. تشير مراجعة أعدّها مكتب سلامة النقل الأسترالي (Australian Transport Safety Bureau) إلى أن أكثر أخطاء الصيانة شيوعًا في قاعدة بيانات Boeing هي أخطاء الإغفال: قطع لم تُركَّب، ومكوّنات رُكِّبت تركيبًا ناقصًا. وفي دراسة حالة منشورة عن التجميع اليدوي المعقد، كان إغفال إحدى العمليات أكثر أنماط الخطأ تكرارًا بواقع 19 حالة، ومن أسبابه عدم تطبيق القوة المطلوبة على البراغي.
وبعد كل شكوى يسأل أحدهم: هل نُفِّذت الخطوة؟ ومن دون سجل، تتوقف الإجابة على الذاكرة.
لماذا يهم الترتيب بقدر ما يهم العدد
في كثير من الوصلات، ترتيب الخطوات هو ما يحدد النتيجة، والفلنجة أوضح مثال على ذلك. تنص جمعيتا موانع التسرّب الأوروبية والأمريكية على أن ترتيب شد البراغي يؤثر تأثيرًا كبيرًا في الضغط الواقع على الحشية، وأن الربط غير السليم قد يُخرج الفلنجة عن التوازي، وأنه يجب شد الصواميل بنمط متقاطع. ويذهب مقال عن أفضل الممارسات نشرته European Sealing Association إلى أبعد من ذلك: السبب الأكثر شيوعًا على الإطلاق للتسرّب في وصلات الفلنجات المربوطة بالبراغي هو عدم الالتزام بترتيب شد معتمد.
وفي ألمانيا، يقسّم الدليل الإرشادي VDI/VDE 2862 الوصلات الملولبة إلى فئات الخطر A وB وC، من الخطر على الحياة وسلامة الجسد وصولًا إلى الوصلات غير الحرجة، ولكل فئة متطلبات دنيا خاصة بها لعملية الربط.
الفحص النهائي لا يرى الترتيب. فبعد تركيب آخر برغي، لا تختلف الفلنجة التي شُدّت بترتيب خاطئ في مظهرها عن فلنجة شُدّت بالترتيب الصحيح، إلى أن يظهر فيها تسريب أو تفشل في اختبار الضغط.
كيف تتابع الكاميرا تعليمات العمل
تقارن الكاميرا ما يجري عند المحطة بالترتيب المخطط، وتستجيب في ثلاث لحظات:
- تتعرّف على كل خطوة مخططة. عندما يركّب الفني البرغي 1، تؤكد الكاميرا ذلك وتؤشّر على الخطوة في قائمة التحقق التي تُحدَّث لحظيًا على الجهاز اللوحي.
- تحذّر فورًا من أي خطوة خارج الترتيب. إذا جاء البرغي 4 قبل البرغي 3، يعرض الجهاز اللوحي «خطأ في الترتيب: البرغي 4 قبل البرغي 3»، والأداة لا تزال في يد الفني.
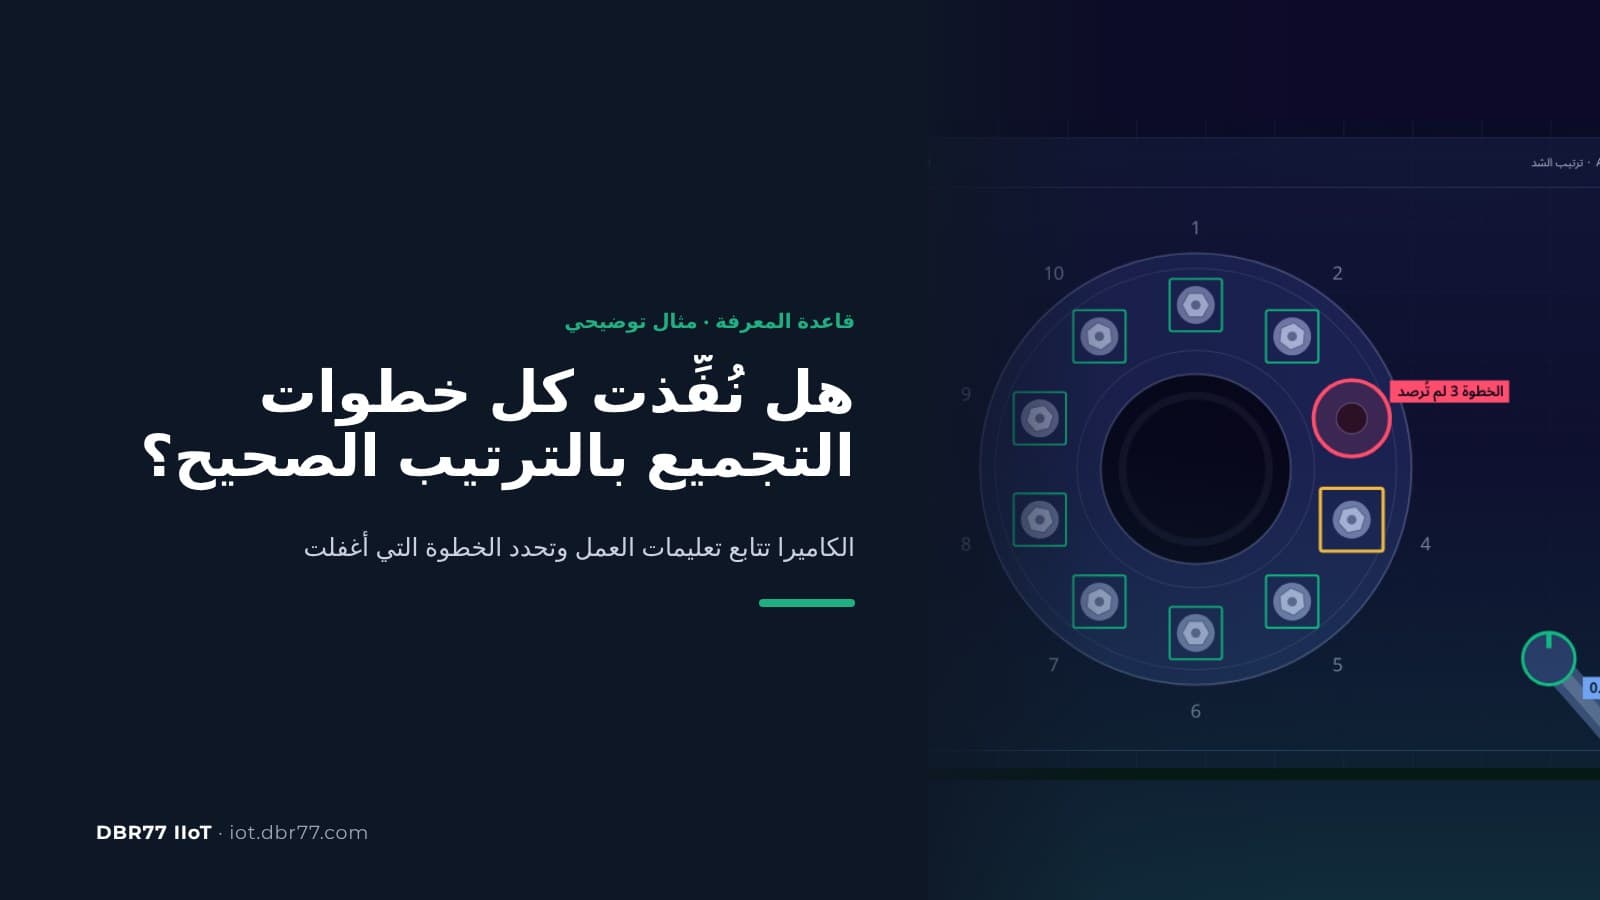
- تحدد الخطوة الناقصة في النهاية. إذا انتهى العمل بتنفيذ 9 خطوات من 10، يعرض النظام الرسالة «لم يُتعرَّف على الخطوة 3»، ويرسل إلى الفني صورة عليها الموضع 3 مُعلَّمًا.
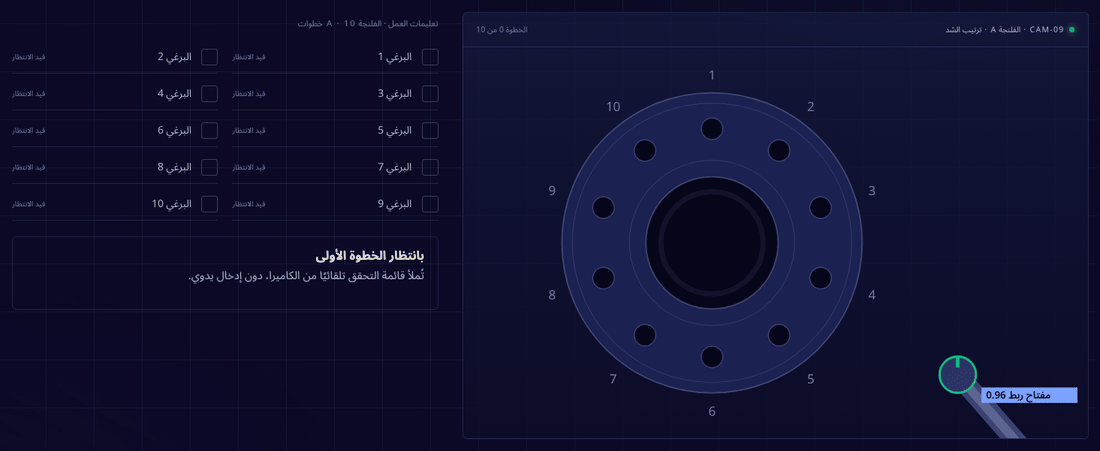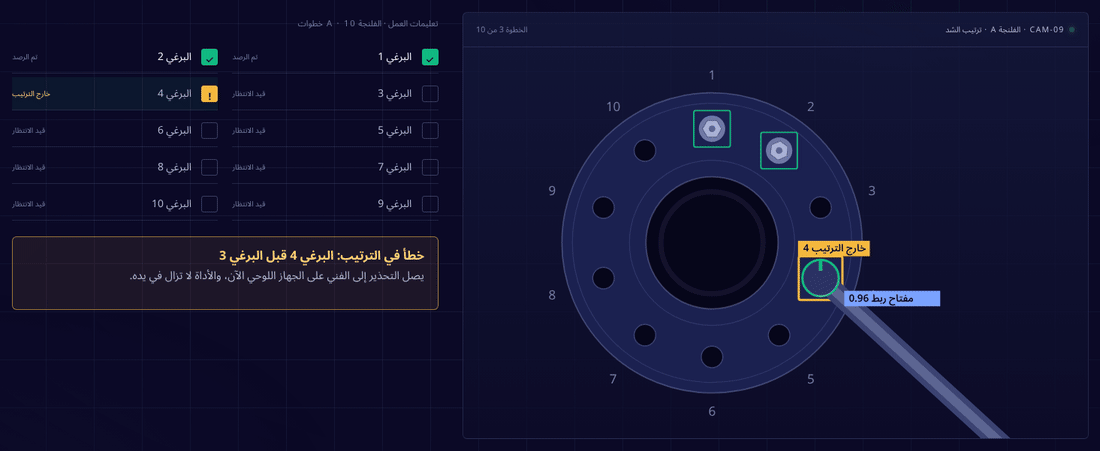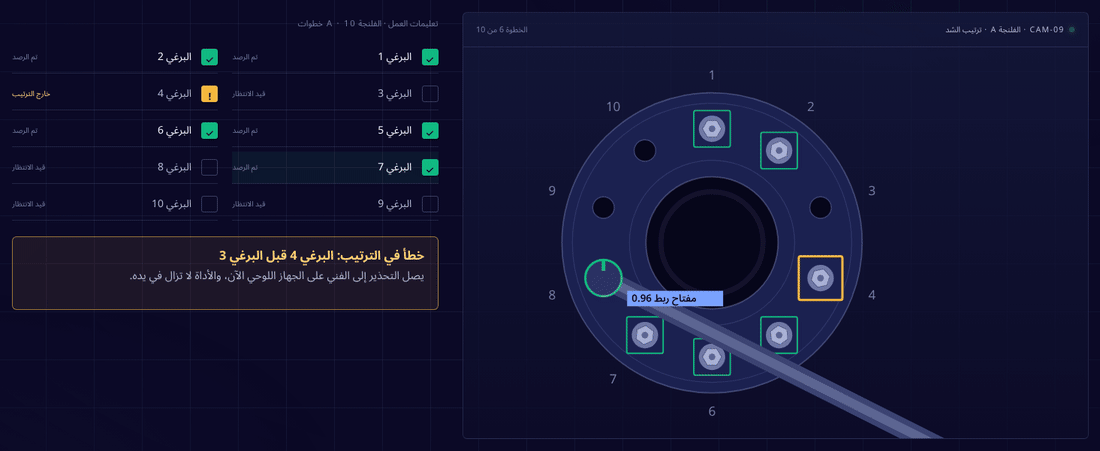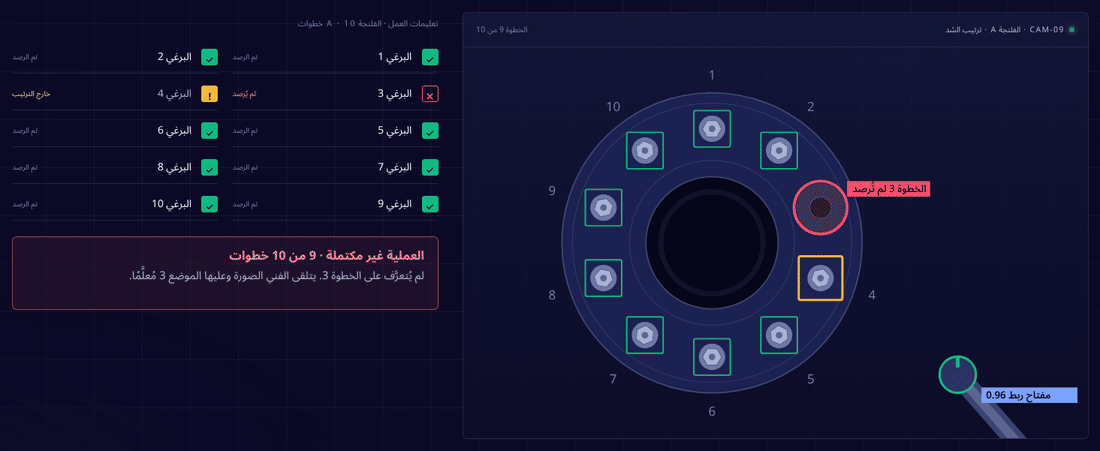
مثال توضيحي من عرض DBR77 Vision AI التقديمي: أُغفلت الخطوة 3، فظهر تحذير الترتيب فورًا، وحُدِّدت الخطوة الناقصة في النهاية.
في المثال، يستخدم الفني مفتاح ربط آليًا (nutrunner) على فلنجة واحدة عليها عشرة براغٍ. ويمكن أن يكون الترتيب المخطط تسلسلًا بسيطًا أو نمطًا متقاطعًا، كما في شد الفلنجات.
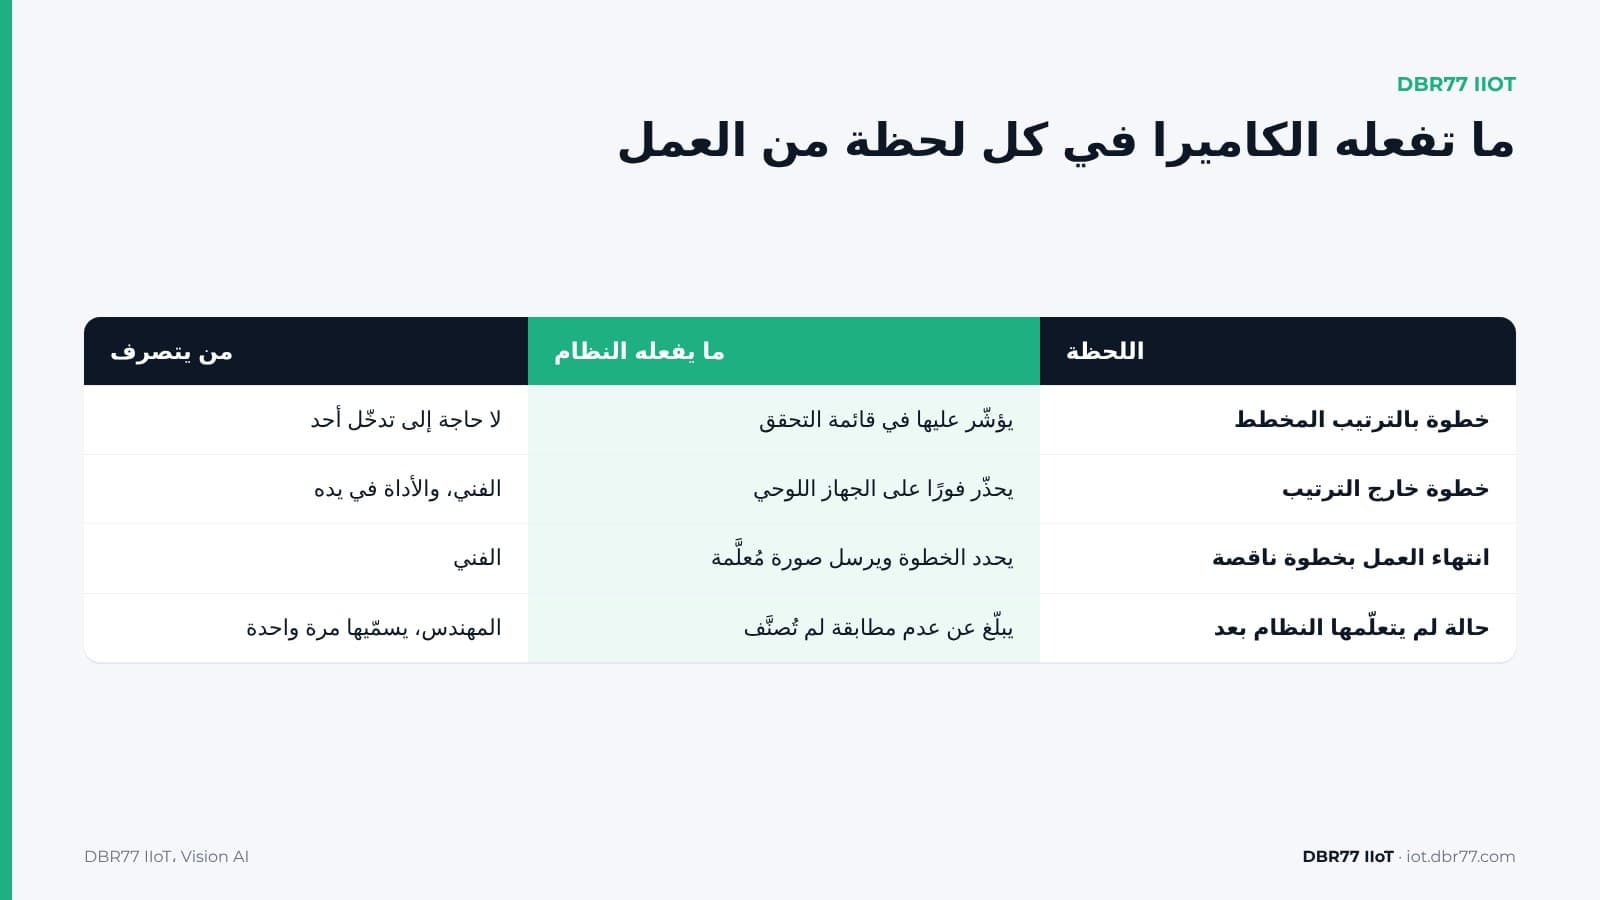
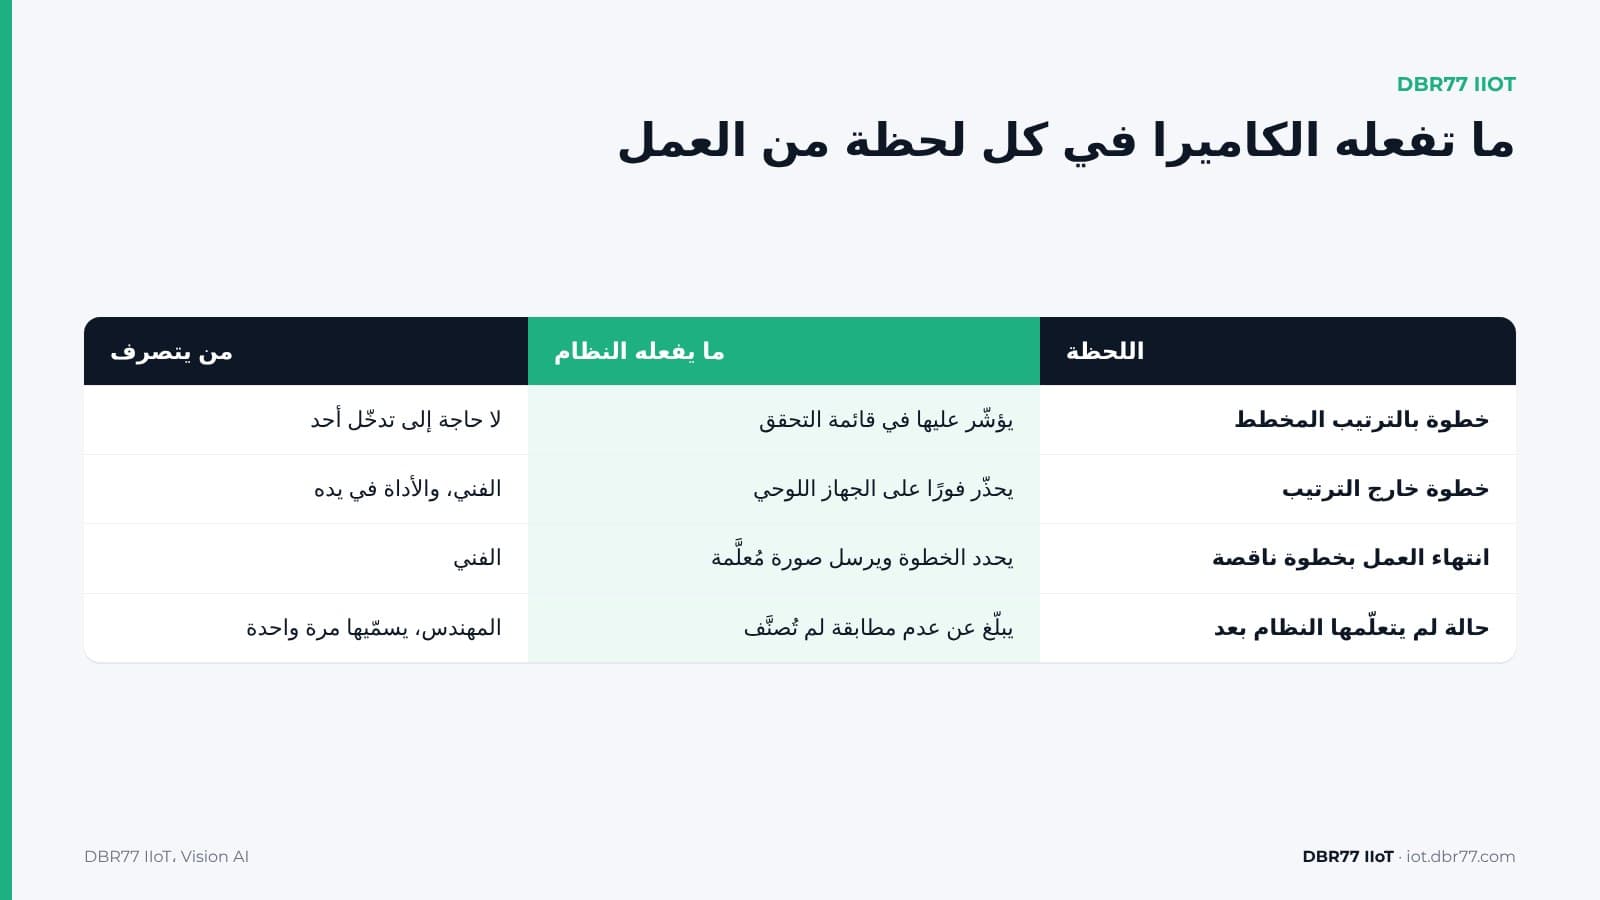
| اللحظة | ما يفعله النظام | من يتصرف |
|---|---|---|
| خطوة نُفِّذت بالترتيب المخطط | يؤشّر عليها في قائمة التحقق التي تُحدَّث لحظيًا ويسجّلها | لا حاجة إلى تدخّل أحد |
| خطوة نُفِّذت خارج الترتيب | يحذّر فورًا على الجهاز اللوحي | الفني، والأداة لا تزال في يده |
| انتهى العمل وفيه خطوة ناقصة | يحدد الخطوة الناقصة ويرسل صورة عليها موضعها مُعلَّمًا | الفني |
| حالة لم يتعلّمها النظام | يبلّغ عن حالة عدم مطابقة لم تُصنَّف بعد، فيسمّيها المهندس مرة واحدة لتصبح فئة جديدة | المهندس |
تعدّ ASQ هذا الأسلوب من الطرق التقليدية لمنع الأخطاء: طريقة التسلسل تفحص تسلسل العملية للتأكد من تنفيذ الخطوات بالترتيب، وتنبّه إشارات التحذير العامل إلى وقوع خطأ. وتطبّق الكاميرا هذه الطريقة من دون تركيب مفتاح تلامس على كل أداة.
جرّب فحص الترتيب على محطتك
أرسل إلينا مقطع فيديو قصيرًا أو مقطعين للعمل، مع تعليمات العمل الخاصة به. سنريك الخطوات التي يتعرّف عليها النظام والخطوات التي تفوته.
ما تحتاج إليه لإعداد فحص الترتيب
يحتاج فحص الترتيب إلى ثلاثة أمور: تعليمات عمل مكتوبة، وكاميرا ترى منطقة العمل، وبضعة أمثلة لعمل نُفِّذ على الوجه الصحيح.
- تعليمات العمل هي المرجع. تحدد تعليمات العمل لديك الترتيب الذي ينفّذ به المشغّل المهام. وإذا كانت تعليماتك لا تحدد الترتيب، فحدّده قبل إعداد الكاميرا.
- يجب أن ترى الكاميرا كل خطوة. طبقة الكاميرات في DBR77 IIoT هي Vision AI. يمكن استخدام أي كاميرا IP قياسية، وتُحلَّل كل صورة في نحو 25 ملّي ثانية على حاسوب داخل منشأتك.
- توصف الخطوات كتابةً. يكتب المهندس ما يجب البحث عنه، ويصنّف بضعة أمثلة على أنها OK أو NOK. لا حاجة إلى جمع بيانات، ولا إلى مشروع تدريب منفصل.
- أنت من يحدد الإجراء. العدّ أو التسجيل أو التحذير أو إرسال إشعار إلى شخص، من دون برمجة.
يمر الاختبار بالمراحل نفسها التي يمر بها أي فحص في Vision AI: عرض توضيحي ونظرة على محطتك، ثم اختبار على بضع صور ومقاطع فيديو قصيرة بموجب اتفاقية عدم إفصاح (NDA)، ثم إثبات المفهوم على محطة واحدة، ثم التعميم، ولا ننتقل إليه إلا إذا أقنعتك النتائج. ويتناول دليلنا عن الانتقال من مشروع تجريبي ناجح واحد إلى معيار على مستوى المصنع هذه المرحلة الأخيرة.
أين يتوقف دور الكاميرا وتبدأ الفحوص الأخرى
تؤكد الكاميرا أن الخطوة نُفِّذت، وبأي ترتيب. لكنها لا تحل محل الفحوص الأخرى المتعلقة بالوصلة:
- عزم الشد. ترى الكاميرا أن مفتاح الربط الآلي استُخدم على الموضع 4، أما قيمة العزم فمصدرها الأداة وسجلاتها. وفي وصلات الفئة A الحرجة للسلامة، يشترط VDI/VDE 2862 بيانات الشد الكاملة، وتضيف الورقة البيضاء التي أصدرتها Atlas Copco عن هذا الدليل أنه يجوز استخدام الاكتشاف الآلي للأخطاء إضافةً إلى توثيق البيانات. والكاميرا تضيف طبقة من هذا النوع إلى جانب بيانات الأداة.
- الخطوات المخفية. لا يمكن تأكيد خطوة تُنفَّذ خلف غطاء، أو داخل هيكل، أو تحت يدي الفني. ويمكن معالجة بعض هذه الحالات بتغيير موضع الكاميرا أو بإضافة كاميرا ثانية، ولذلك نجرّب عدة خيارات للكاميرا على المحطة قبل أن نختار أحدها.
- القرار. يحذّر Vision AI ويبلّغ، والشخص هو من يقرر ما يحدث بعد ذلك. ولا يوقف Vision AI الخط ولا الأداة.
- وظائف السلامة. Vision AI ليس نظام سلامة معتمدًا، وتبقى سلامة الآلات من مهام الأنظمة المصممة لها.
وطريقة وصول التحذيرات إلى العاملين لا تقل أهمية عن الفحص نفسه. يتناول ذلك مقالنا عن أسباب فشل تنبيهات الآلات في أرض المصنع، ويتناول مقال ماذا تفعل عندما لا يثق المشغّلون بالإشارات بعد الأسابيع الأولى من أي فحص جديد.
أين يقع هذا الفحص في DBR77 IIoT
Vision AI هو طبقة الكاميرات في DBR77 IIoT. والأجهزة اللوحية عند المحطات ترشد المشغّلين أصلًا خلال العمليات المعقدة خطوة بخطوة، وتضيف الكاميرا تأكيدًا بأن كل خطوة نُفِّذت فعلًا.
- أجهزتنا تقرأ البيانات فقط. لا ترسل أي أوامر إلى آلاتك ولا تغيّر نظام التحكم.
- تُحلَّل الصور في الموقع، ولا يُسجَّل الفيديو. يتلقى الفني صورة ثابتة واحدة عليها الموضع مُعلَّمًا.
- يعمل Vision AI على DBR77 Vector، نظام الذكاء الاصطناعي الصناعي الخاص بنا، ويمكن تشغيله على خوادمك. لا تُستخدم بياناتك في تدريب أي نموذج من دون موافقة خطية، وتحمل DBR77 شهادة ISO/IEC 27001:2022.
- تصل أحداث Vision AI إلى IRIS. ولمعرفة كيف ترتبط مشكلات الجودة هناك بالإنتاج والصيانة، راجع مقال IRIS عن كيفية ربط مشكلات الجودة بالإنتاج والصيانة.
الأسئلة الشائعة
هل تستطيع الكاميرا تحديد الخطوة التي أُغفلت؟
نعم. عندما ينتهي العمل وفيه خطوة ناقصة، يحدد النظام هذه الخطوة، مثل «لم يُتعرَّف على الخطوة 3»، ويرسل إلى الفني صورة عليها هذا الموضع مُعلَّمًا.
هل يجب على الفني تأكيد كل خطوة على الجهاز اللوحي؟
لا. تُملأ قائمة التحقق تلقائيًا من الكاميرا، دون إدخال يدوي. ويرى الفني كل خطوة يُؤشَّر عليها مع تقدّم العمل.
ماذا لو كان الترتيب لدينا نمطًا متقاطعًا، وليس من 1 إلى 10؟
الترتيب المخطط هو ما تنص عليه تعليمات العمل لديك. والنمط المتقاطع لبراغي الفلنجة يُفحص بالطريقة نفسها التي يُفحص بها التسلسل البسيط: تُقارَن كل خطوة بموضعها وترتيبها المخططين.
هل يوقف تحذير الترتيب الأداة؟
لا. يحذّر Vision AI الفني ويسجّل الحدث. أما إيقاف الأداة أو الخط فقرار يتخذه شخص.
هل تسجّل الكاميرا فيديو للفني؟
لا يُسجَّل أي فيديو. تُحلَّل الصور على حاسوب داخل منشأتك، ويتلقى الفني صورة ثابتة واحدة لمنطقة العمل عليها الموضع مُعلَّمًا. راجع الأنظمة المحلية الخاصة بالكاميرات في أماكن العمل، وأبلغ الموظفين قبل تركيب أول كاميرا.
الخلاصة
اختر عملًا واحدًا يهم فيه الترتيب، وسبق أن تسببت فيه خطوة منسية في خسارة: فلنجة حدث فيها تسريب، أو غطاء أُعيد تركيبه وينقصه أحد براغيه، أو قطعة أُعيد العمل عليها ثم رُدّت. وهذا الأسبوع، صوّر هذا العمل مرتين من المكان الذي يمكن أن تُثبَّت فيه كاميرا: مرة وهو مُنفَّذ بشكل صحيح، ومرة مع إغفال خطوة على قطعة اختبار، ودوّن الترتيب كما تحدده تعليمات العمل لديك. وهذا يكفي لاختبار أول يبيّن ما إذا كانت الكاميرا قادرة على متابعة الخطوات على محطتك.
شاركنا في العرض التوضيحي عملًا واحدًا بترتيب ثابت
أرِنا تعليمات العمل ومقطع فيديو قصيرًا للعمل. سنريك فحص الترتيب على مثال مشابه، وما يحتاج إليه لتطبيقه على محطتك.
المصادر
- HSE، Maintenance error
- A. Hobbs، Australian Transport Safety Bureau، An Overview of Human Factors in Aviation Maintenance، 2008
- Torres، Nadeau، Landau، Classification and Quantification of Human Error in Manufacturing: A Case Study in Complex Manual Assembly، Applied Sciences، 2021
- ESA وFSA، Guidelines for safe seal usage: Flanges and Gaskets، 1998
- European Sealing Association (R. Wacker)، Primary flange forces, Part 2، أعادت نشره Spetech
- VDI/VDE، 2862 Part 2: Minimum requirements for application of fastening systems and tools (فهرس المحتويات)، 2015
- Atlas Copco، ورقة بيضاء عن VDI/VDE 2862 Part 2، 2023
- ASQ، What is Poka-Yoke? Mistake and Error Proofing
- DBR77، DBR77 IIoT، 2026
- DBR77، IIoT and Vision AI customer presentation، 2026