¿Cómo verifica una cámara que cada tornillo está en su sitio?
DBR77 Team · Publicado el
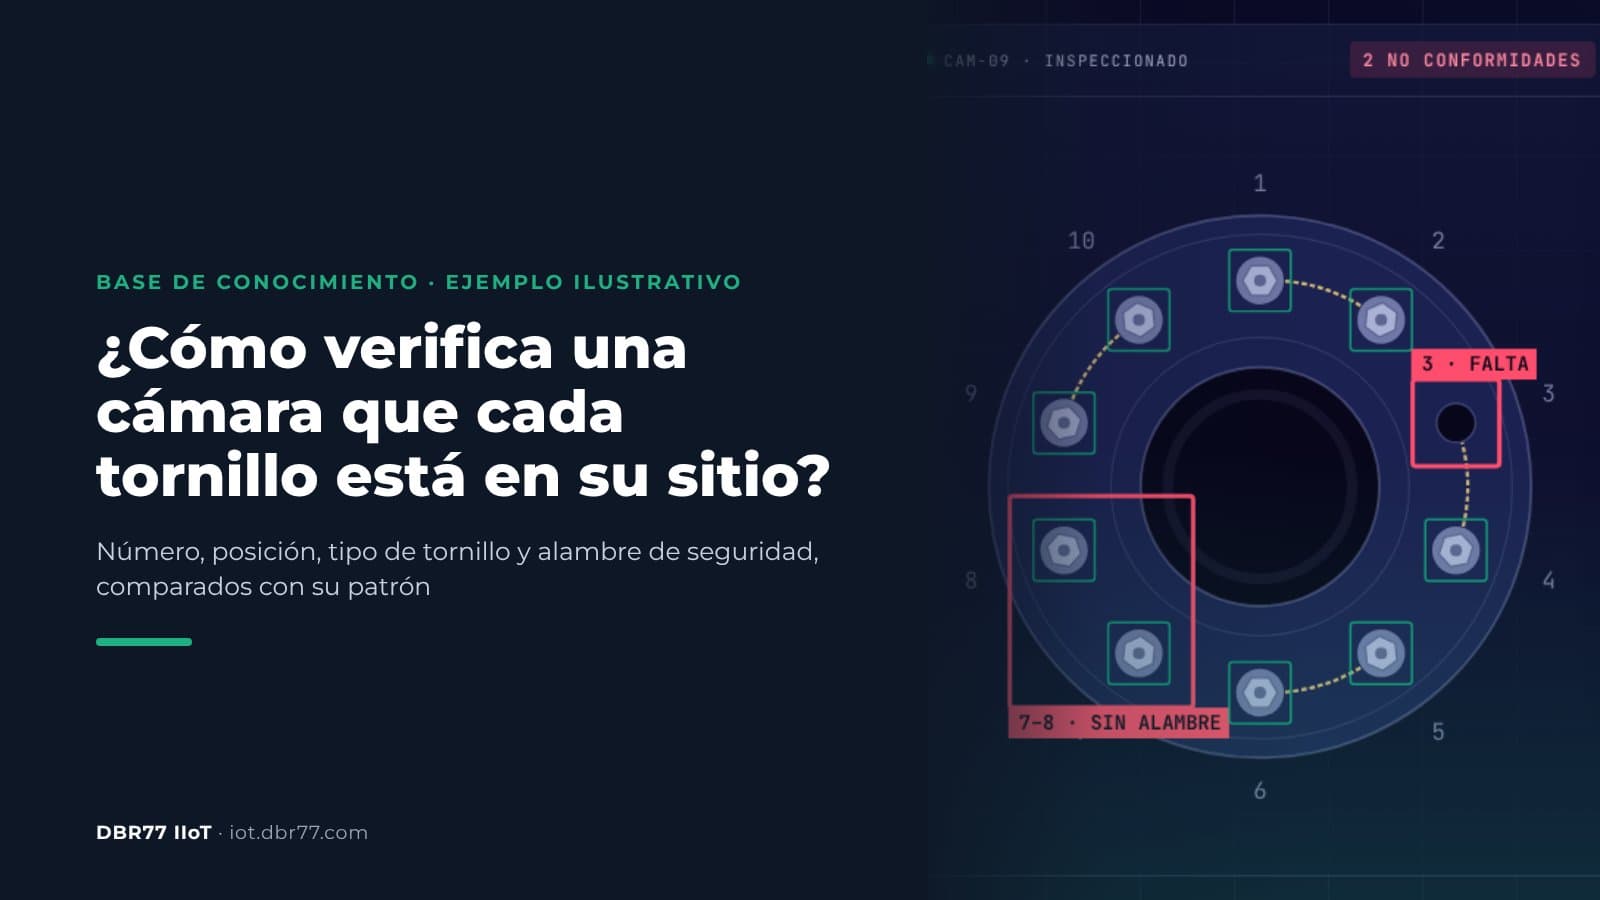
La cámara compara cada conjunto terminado con un patrón aprobado: cuenta los tornillos, comprueba la posición, el tipo y la orientación de cada uno y busca el alambre de seguridad, las juntas y los conectores. Si algo no coincide, el técnico recibe en el puesto una imagen con la zona no conforme marcada. La cámara no puede medir el par de apriete ni ver un tornillo tapado por otra pieza, así que esos controles siguen en manos de la herramienta y del proceso.
Las fábricas invierten cada vez más en visión artificial. En Norteamérica, los pedidos de visión artificial crecieron un 8,8 % interanual en el segundo trimestre de 2026, y VDMA prevé que la industria europea de visión artificial crezca un 3 % en 2026. Este artículo se centra en una tarea concreta de ese mercado y en una pregunta que nos hacen los equipos de montaje y de mantenimiento: ¿está cada tornillo donde indica el plano?
Por qué un tornillo que falta se le escapa a un inspector cuidadoso
La inspección visual es repetitiva, y hasta los inspectores con formación pasan defectos por alto. En un estudio de Sandia National Laboratories, 82 inspectores revisaron 140 piezas en busca de ocho tipos de defecto. Rechazaron correctamente el 85 % de las piezas defectuosas y rechazaron por error el 35 % de las piezas buenas. Según los autores, el resultado no era mucho mejor que la media del sector, del 80 %.
Los dispositivos de bloqueo son un punto habitual de inspección. La FAA recuerda a los mecánicos que el alambre de seguridad es necesario allí donde un tornillo podría aflojarse con la vibración. La norma de la NASA sobre uniones roscadas exige verificar la presencia de los dispositivos de bloqueo y, para los dispositivos mecánicos, fija como método la inspección visual una vez instalados.
Los retrabajos añaden riesgo, porque una pieza que se vuelve a abrir ya no está cubierta por su inspección original. En su investigación del vuelo 1282 de Alaska Airlines, la NTSB constató que, antes del accidente, faltaban los cuatro pernos que debían fijar el tapón de la puerta y que, como el trabajo no se documentó, nadie de aseguramiento de la calidad llegó a inspeccionar el cierre del tapón. Pocas plantas se juegan tanto, pero la lección sirve para todas: lo que se hace después de la inspección original necesita su propio control.
Cómo funciona la comparación con el patrón
La comparación con el patrón se configura en tres pasos: usted le dice al sistema qué debe buscar, le muestra cómo es un conjunto correcto y decide qué ocurre cuando el resultado no coincide. En DBR77 IIoT, la capa de cámaras se llama Vision AI y funciona así:
- Describa la escena con palabras. Un ingeniero escribe qué debe buscar la cámara, por ejemplo "tornillos de la brida A". No hace falta reunir un conjunto de datos ni montar un proyecto de entrenamiento aparte.
- Marque unas cuantas piezas como OK o NOK. El conjunto aprobado pasa a ser el patrón. En el ejemplo, OK significa "10 de 10 colocados y asegurados con alambre" y NOK, "falta un tornillo o no es el correcto".
- Defina la regla y la reacción. Contar, registrar, avisar o notificar a una persona, sin programar.
A partir de ahí, cada imagen se compara con lo que el sistema ha aprendido. El análisis de cada imagen tarda unos 25 ms en un equipo situado en sus instalaciones, y sirve cualquier cámara IP estándar.
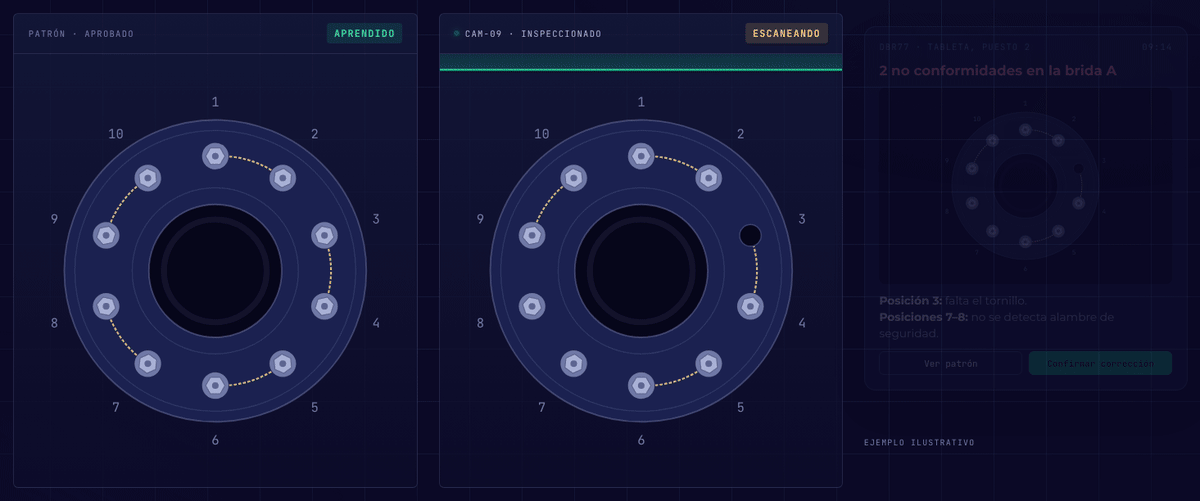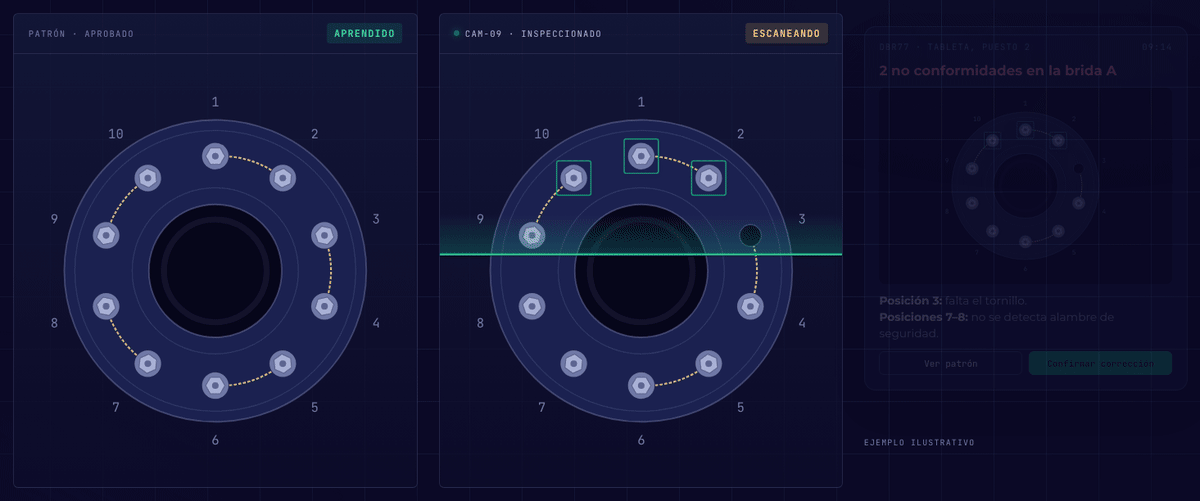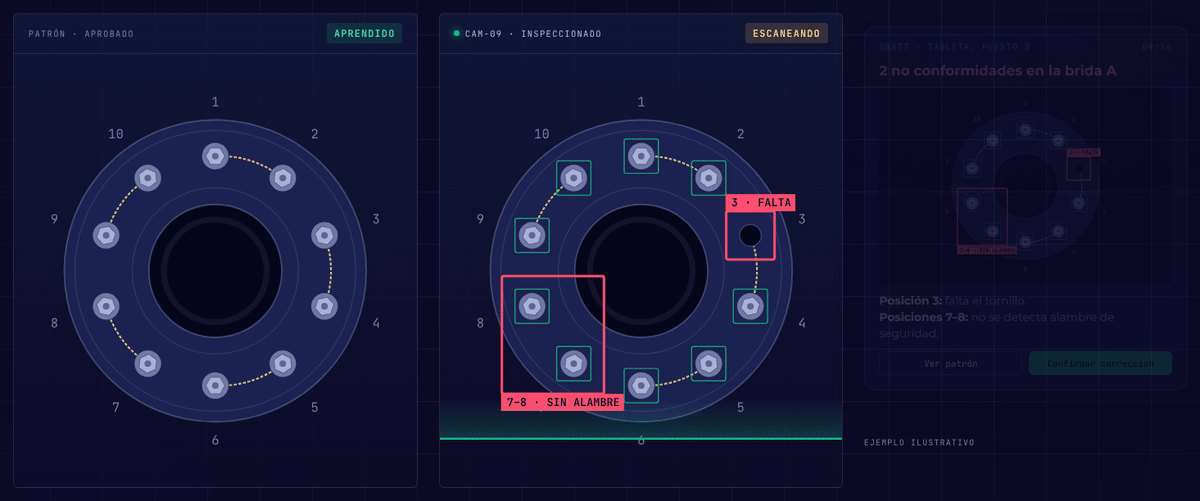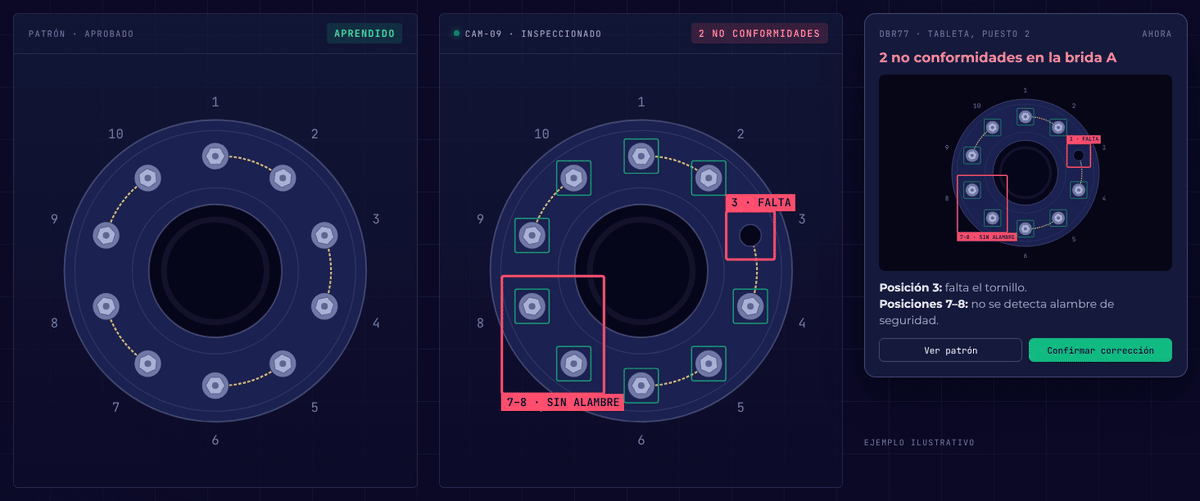
Ejemplo ilustrativo de la presentación de DBR77 Vision AI: el escaneo marca la falta de tornillo en la posición 3 y la falta de alambre de seguridad entre las posiciones 7 y 8.
La animación es un ejemplo ilustrativo con una brida y diez tornillos. El escaneo detecta que falta el tornillo de la posición 3 y no encuentra el alambre de seguridad entre las posiciones 7 y 8. La tableta del puesto muestra las dos no conformidades sobre la imagen de la brida.
Para saber si una cámara es la fuente de datos adecuada para un puesto, consulte nuestro artículo sobre cámaras como sensores.
Pruebe la comparación con el patrón en su propia pieza
Traiga unas cuantas fotos de un conjunto correcto y una de un conjunto con una no conformidad. Le mostramos lo que el sistema detecta y lo que se le escapa.
Qué puede confirmar una cámara y qué requiere otra herramienta
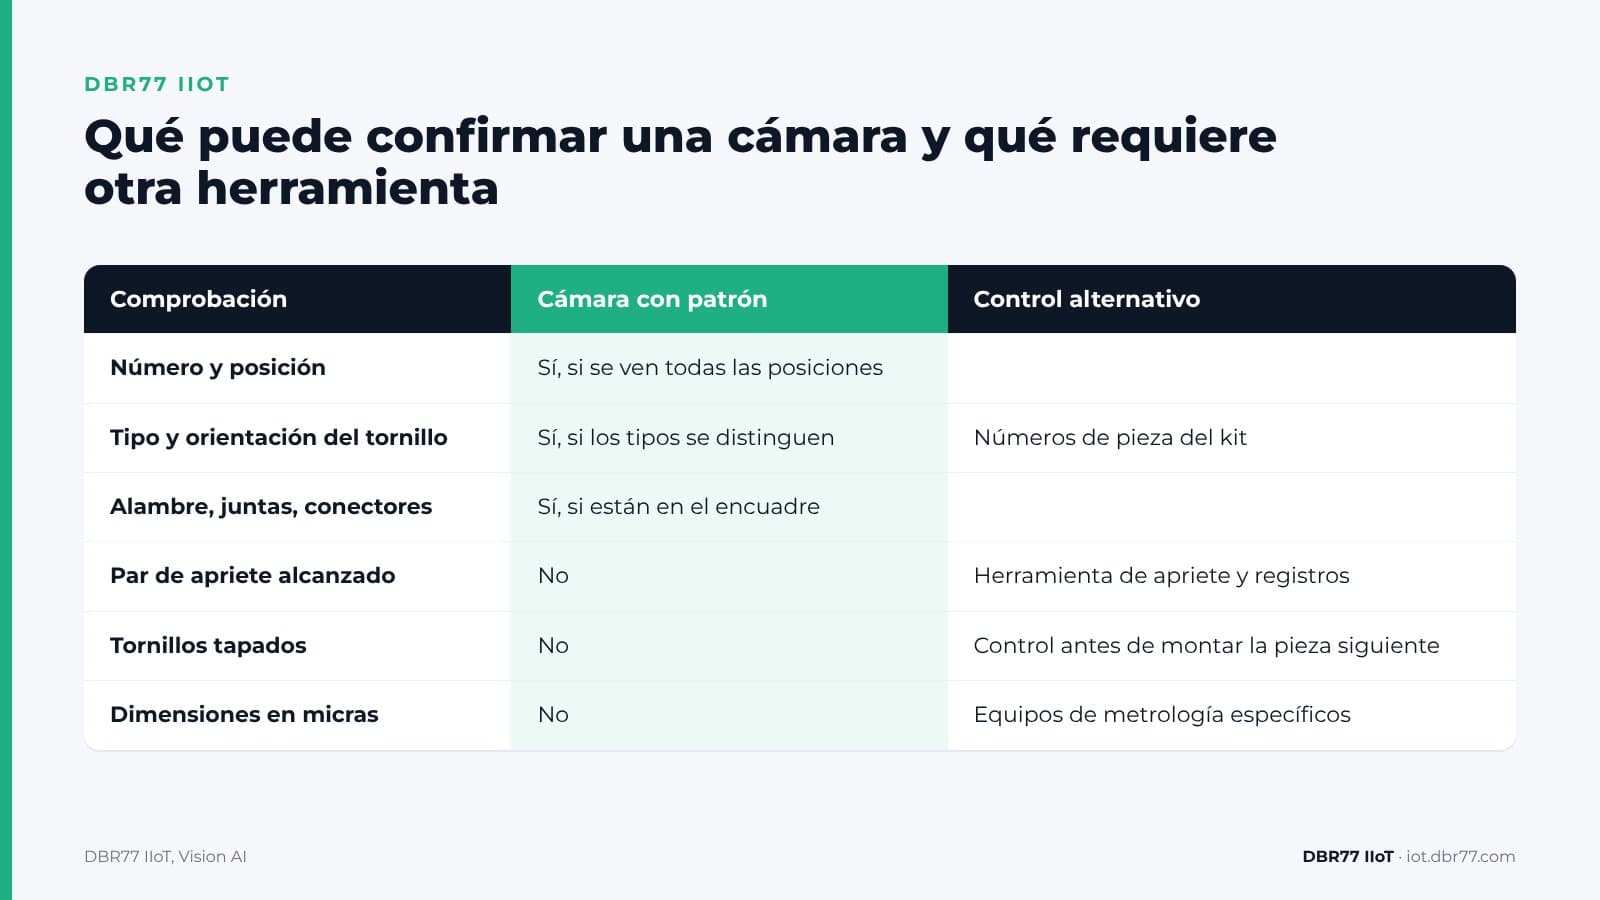
Una cámara confirma lo que ve desde donde está montada: número, posición, tipo y orientación de los tornillos, y los dispositivos de bloqueo visibles. Lo que queda oculto, dentro de la rosca o por debajo de la tolerancia que la cámara puede apreciar requiere otro control.
| Comprobación | Cámara con patrón | Control alternativo |
|---|---|---|
| Número y posición de los tornillos | Sí, si todas las posiciones están a la vista | |
| Tipo y orientación correctos del tornillo | Sí, si los tipos se distinguen a simple vista | Números de pieza en el kit, para piezas muy parecidas |
| Presencia de alambre de seguridad, juntas y conectores | Sí, si están en el campo de visión de la cámara | |
| Pasos realizados en el orden previsto | Sí, con una cámara que vea la zona de trabajo | |
| Par de apriete alcanzado | No | La herramienta de apriete y sus registros |
| Tornillos tapados por otra pieza | No | Un control antes de montar la pieza siguiente |
| Dimensiones en micras | No | Equipos de metrología específicos |
| Protección de máquinas, parada de un robot por seguridad | No | Un sistema de seguridad certificado |
Lo que dicen las filas de dimensiones en micras y de protección de máquinas figura también en nuestra página de producto: para medir en micras, utilice equipos de metrología específicos, y Vision AI no debe tratarse como un sistema de seguridad certificado.
La mayor parte del resultado depende de dónde se coloque la cámara. Si la herramienta o un cable tapa un tornillo en el momento de la captura, la cámara no puede confirmarlo. Durante la prueba, ensayamos en el puesto varias opciones de cámara y nos quedamos con la que ve todas las posiciones, en lugar de decidirnos de antemano por una sola.
Qué ocurre cuando la cámara detecta una no conformidad
Cuando la cámara detecta una no conformidad, ejecuta la reacción que usted haya definido y envía al técnico una imagen con la zona marcada. Cada escena de Vision AI tiene tres resultados posibles:
- Resultado conforme. El sistema lo cuenta y lo registra. Por ejemplo, cuando se confirman 10 de 10 tornillos, puede lanzar la siguiente acción que usted haya definido.
- Resultado no conforme. El sistema avisa, lo registra y notifica a una persona, por ejemplo "Tipo de tornillo incorrecto en la posición 4", con una imagen de la posición 4. Esa persona decide qué se hace después.
- No conformidad aún sin clasificar. Hay algo fuera de lo normal en la pieza. Un ingeniero le pone nombre una vez, la no conformidad pasa a ser una categoría nueva y, la próxima vez, el sistema la reconoce y la gestiona automáticamente.
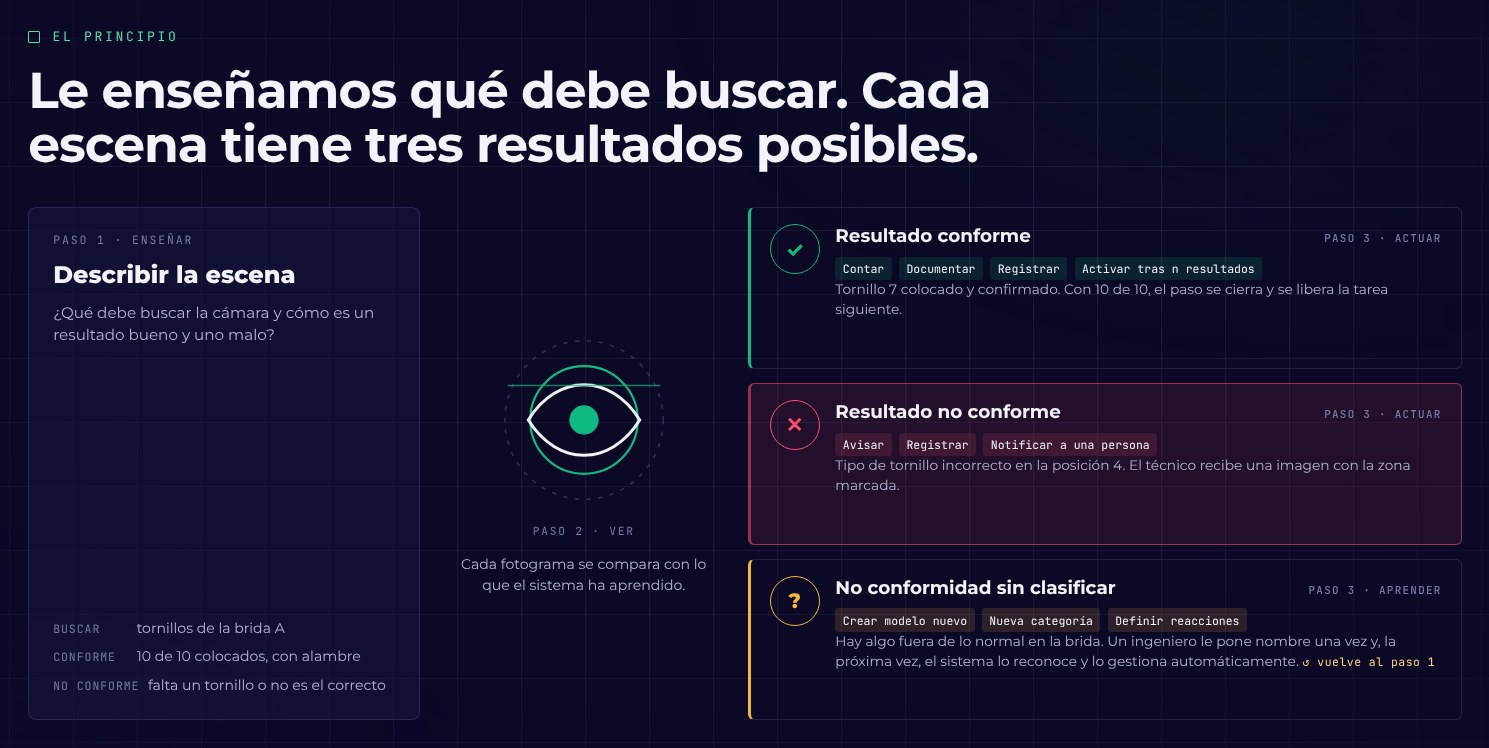
De la presentación de DBR77 Vision AI: cada escena tiene tres resultados posibles. Una no conformidad llega a una persona, que decide qué se hace después.
Contar los tornillos con una cámara frente a un patrón es una forma de hacer el proceso a prueba de errores. ASQ describe el poka-yoke como un método que hace que un error salte a la vista en cuanto se produce, y uno de los métodos que enumera consiste en contar piezas para asegurarse de que una unidad está completa. La cámara hace ese recuento en el puesto.
El coste depende de dónde se detecte la no conformidad. ASQ distingue entre costes de fallos internos, por defectos detectados antes de la entrega, y costes de fallos externos, por defectos que detecta el cliente. Un tornillo que falta y se detecta en el puesto supone un retrabajo en el puesto. Si lo detecta el cliente, se convierte en una reclamación y, a menudo, en una acción de contención.
Un mensaje que solo dice "NOK" obliga al técnico a buscar, mientras que una foto con la posición 3 marcada le dice adónde ir. Quién recibe la alerta, en qué dispositivo y qué debe confirmar lo explicamos en nuestro artículo sobre por qué fallan las alertas de máquina en planta. Para vincular estos eventos con los registros de calidad, consulte el artículo de IRIS sobre cómo vincular los problemas de calidad con la producción y el mantenimiento.
Cómo probarlo en su propio puesto
La prueba consta de cuatro pasos, y usted puede detenerla tras cualquiera de ellos:
- Demo y caso de uso. Revisamos juntos el puesto: los pasos, los tornillos y cómo es una no conformidad.
- Prueba con su material. Usted nos envía unas cuantas fotos y uno o dos vídeos cortos del puesto, tomados por su personal según sus normas internas sobre fotografías. Antes firmamos un acuerdo de confidencialidad (NDA) y después le mostramos lo que el sistema detecta y lo que se le escapa.
- Prueba de concepto en un puesto. Instalamos el sistema, lo ajustamos in situ y medimos el resultado en el puesto que usted elija.
- Despliegue. Si los resultados le convencen, el control se extiende a todos los puestos donde encaje.
El coste se compone de cuatro partidas: el equipo edge, el chip de IA, una licencia mensual de software por cada unidad de hardware y las cámaras. El chip depende de cuántas cámaras atienda cada equipo, de la resolución y los fotogramas por segundo y de la complejidad del control. Un equipo puede evaluar de 1 a 40 cámaras en paralelo. Las cámaras van desde las que usted ya tiene hasta sistemas especiales de rayos X o láser, según lo que tenga que ver el control.
Si todavía está decidiendo por dónde empezar, nuestra guía sobre cómo elegir el primer caso de uso le ayuda a priorizar las opciones.
Dónde encaja en DBR77 IIoT
Vision AI es la capa de cámaras de DBR77 IIoT, junto a MasterHub para las señales de máquina y al Status Deck y las tabletas para los operarios. Sigue las mismas reglas que el resto del sistema:
- Nuestros dispositivos solo leen. Nunca envían órdenes a sus máquinas ni modifican el sistema de control. Vision AI no para ninguna máquina: esa decisión corresponde a una persona.
- Las imágenes se analizan en planta y no se graba vídeo. Del análisis sale un evento, con la imagen de la zona marcada para el técnico. Nuestro artículo sobre edge frente a nube en la fabricación explica por qué importa esa separación.
- Vision AI funciona sobre DBR77 Vector, nuestra propia IA industrial, que puede instalarse en sus servidores. Sus datos no entrenan ningún modelo sin su consentimiento por escrito, y DBR77 está certificada según la norma ISO/IEC 27001:2022.
- Cada resultado se convierte en un evento que llega a IRIS junto con los datos de máquina.
Preguntas frecuentes
¿Puede una cámara comprobar que un tornillo está apretado al par correcto?
No. La cámara ve si el tornillo está puesto, si ocupa su posición y si es del tipo correcto, pero el par de apriete no se ve. Ese dato lo dan la herramienta de apriete y sus registros. Si una cámara ve la zona de trabajo, un segundo tipo de control puede confirmar que los pasos previstos se hicieron en orden.
¿Necesitamos un gran conjunto de datos para el entrenamiento?
No. Usted describe con palabras qué debe buscar la cámara y marca unas cuantas piezas como OK o NOK. El conjunto aprobado pasa a ser el patrón, y los ingenieros pueden añadir controles nuevos con el sistema en marcha.
¿Y si el tornillo queda tapado por la pieza, la herramienta o una mano?
Entonces la cámara no puede confirmarlo en ese momento. La solución está en la posición de la cámara y en el momento de la captura: comprobar antes de que la pieza siguiente tape el tornillo, o añadir una segunda cámara. Antes de elegir una, probamos varias opciones de cámara en su puesto.
¿La cámara graba a nuestros técnicos?
No se graba vídeo. Las imágenes se analizan en un equipo situado en sus instalaciones. El resultado es un evento, como "2 no conformidades en la brida A", con la imagen de la pieza. Consulte la normativa local sobre cámaras en el lugar de trabajo e informe a los empleados antes de instalar la primera cámara.
¿Puede comprobar que los pasos se hicieron en el orden correcto?
Sí. Un segundo tipo de control reconoce cada paso previsto, avisa cuando no se respeta el orden e indica qué paso falta. Lo explicamos en un artículo aparte.
Conclusión
Elija un conjunto en el que la falta de un tornillo, de un alambre de seguridad o de un conector haya provocado un retrabajo o una reclamación. Esta semana, tome unas cuantas fotos de un conjunto correcto, otras cuantas de una no conformidad conocida y un vídeo corto del trabajo, desde el ángulo que tendría una cámara en el puesto. Para una primera prueba no hace falta más, y con ella verá qué posiciones puede confirmar la comparación con el patrón y qué controles siguen en manos de la herramienta y del proceso.
Traiga a la demo el caso de un puesto
Muéstrenos el conjunto y cómo es una no conformidad. Le enseñamos la comparación con el patrón en un ejemplo parecido al suyo y lo que haría falta en su puesto.
Fuentes
- J. E. See, Sandia National Laboratories, Visual Inspection Reliability for Precision Manufactured Parts, Human Factors, 2015
- FAA Safety Team, Safety Wire, ficha informativa AFS-850 20-05
- NASA, NASA-STD-5020B Requirements for Threaded Fastening Systems in Spaceflight Hardware, 2021
- NTSB, Alaska Airlines flight 1282 door plug investigation, press release, 2025
- ASQ, What is Poka-Yoke? Mistake and Error Proofing
- ASQ, What is Cost of Quality (COQ)?
- A3, Vision and Imaging Statistics, 2026
- VDMA Machine Vision, Machine Vision Industry Shows Upward Trend, 2026
- DBR77, DBR77 IIoT, 2026
- DBR77, IIoT and Vision AI customer presentation, 2026