センサーとしてのカメラ:画像がセンサーに勝つとき、勝たないとき
DBR77 IoT チーム · 公開日
読み取るものが何もない場所では、カメラがセンサーに勝ちます。手作業の組立、梱包、溶接ブース、1994年製のプレス機など、センサーを後付けすると工程の価値より高くつく場所です。設備にPLCがあるなら、PLCの信号が勝ちます。より正確で、より安価だからです。
以下では、本当のデータの空白がどこにあるか、手作業工程でカメラが何を測れるか、時間研究がどう変わるか、そして画像が不向きな場面を説明します。
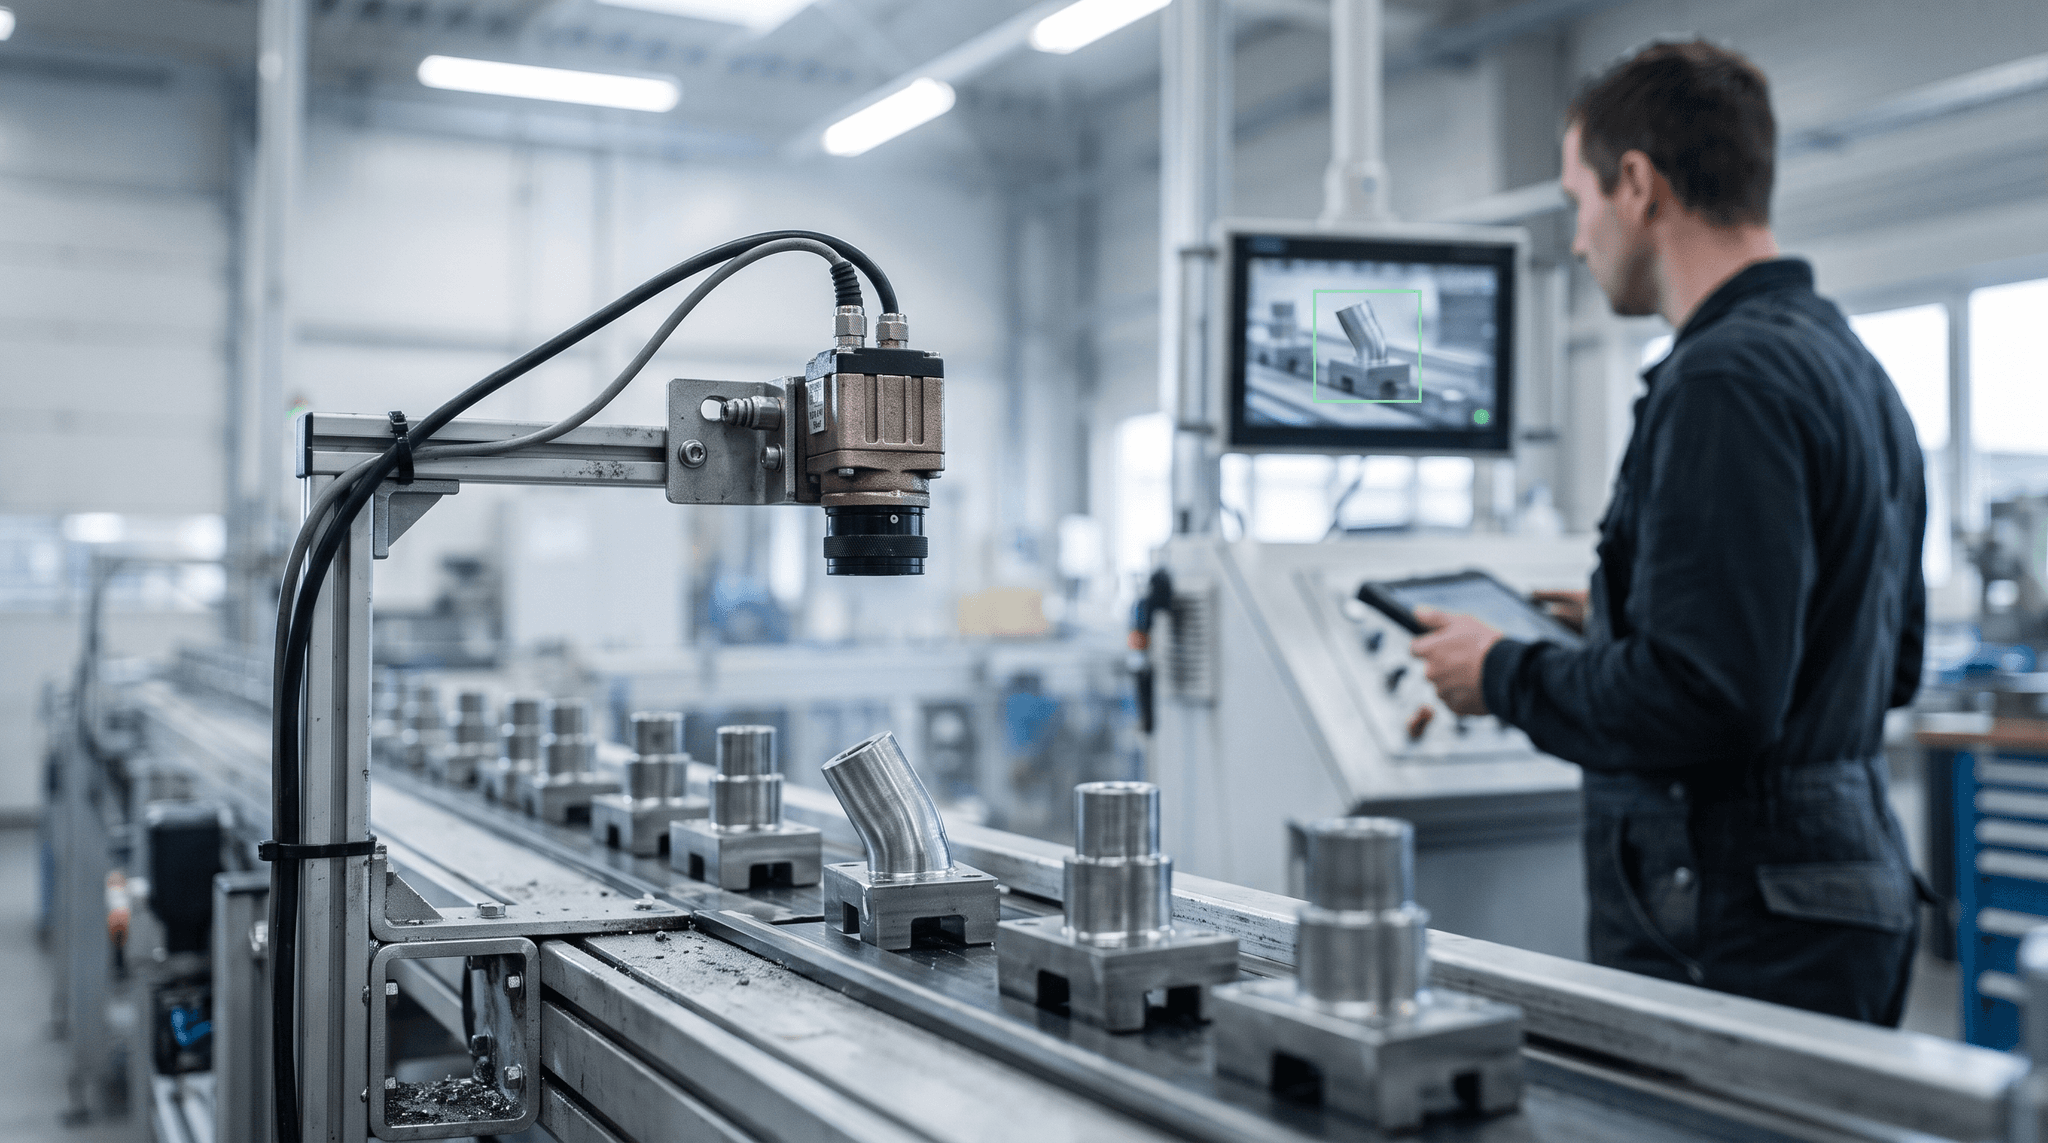
本当のデータの空白はどこにあるか
問題になるのはCNC機ではありません。CNC機にはPLCがあり、多くの工場ではすでにMESに報告しています。
空白は、手作業の組立、梱包、溶接ブース、古いプレス機です。読み取るコントローラーがないため、これらの工程は紙の記録、推測、記憶で回っています。
この空白はOEEに影響します。Vorneは、チョコ停やサイクルの遅れをほとんどの企業が正確に追跡していないと指摘しています。手作業工程では、まったく追跡されていません。古い設備に何らかの信号がある場合は、まずPLCのない古い設備をつなぐ方法のガイドでセンサーによる方法をご確認ください。
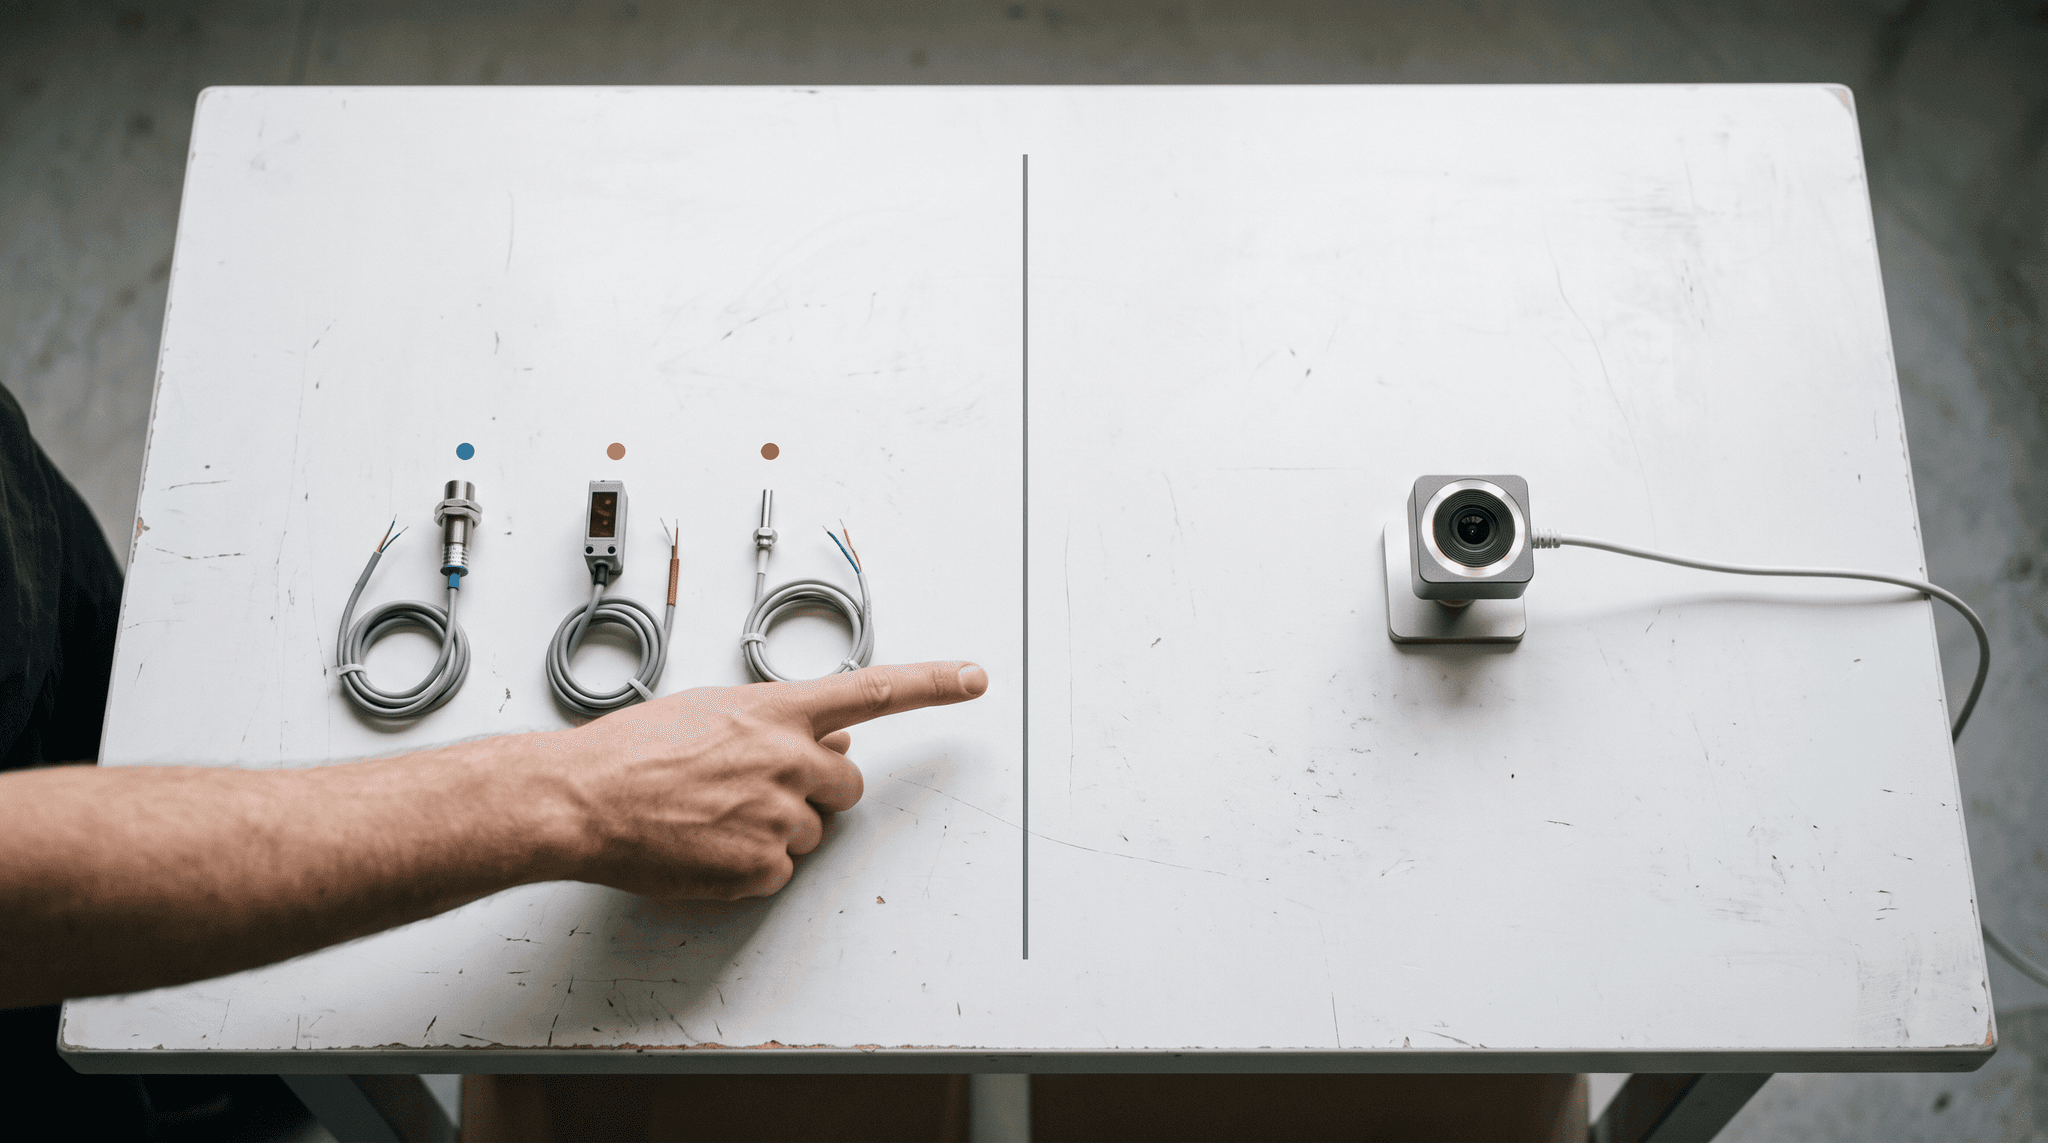
カメラがデータ源になる仕組み
DBR77は、工場向けオペレーティングシステムであるIRISに、データ源の一つとしてVision AIレイヤーを追加しています。経路はコントローラーのテレメトリーと同じで、カメラ、エッジGPU、MQTT、IRISの順です。
画像から生まれたイベントは設備データと同じシステムに届くため、同じアクションを起動できます。
- 人がゾーンに入ったらAMRの車両群を減速させる
- CMMSで作業指示を発行する
- HSE向けにヒヤリハットを記録する
- サイクルと個数をOEEに反映する
処理は現地で完結します。設計上、映像は録画しません。エッジボックスが画像をイベントに変換し、イベントだけを送ります。この役割分担がなぜ重要かは、記事製造業におけるエッジとクラウドで説明しています。
パイロットは小規模です。カメラ2〜4台、エッジボックス1台、PoEスイッチ1台。設備に手を加えず、1日で設置できます。DBR77によれば、1工程分のカメラは約50ドルで、最もコストがかかるのはキャリブレーションです。
実際の工程でVision AIを見る
Vision AIウェビナーでは、オペレーターが学習させる品質チェック、タグを使わない資産追跡、接近アラートを紹介します。すべてローカルのエッジデバイスで処理されます。
ストップウォッチの代わりにカメラで時間研究
現在は、エンジニアがストップウォッチとメモ帳を持って工程の横に立ち、30サイクルを記録して平均を取ります。1日がかりです。しかも対象は、ある1日、ある1シフト、測定されていると分かっている1人のオペレーターに限られます。
Journal of Clinical Epidemiologyのシステマティックレビューは、研究対象になること自体が研究対象の行動に影響することを示しました。ストップウォッチによる研究では、作業の一番良い姿だけを捉えてしまいがちです。
カメラを使うと、手順は次のように変わります。
- 作業ゾーンを描く。 カメラ画像の上にマウスで描きます。
- サイクルを定義する。 オペレーターがゾーンに1回滞在することを1サイクルとします。デバウンス処理により、少しゾーンを出ただけで2サイクルと数えられることはありません。
- 結果を読む。 サイクル数、直近のサイクル、平均、最小、最大、直近10分間の在席率が分かります。
- 仕掛品の追跡を加える。 部品やパレットに、IDの付いた四角い基準マーカーであるArUcoマーカーを印刷して貼ります。カメラがゾーンに入ったものと出たものを数えます。
始めるのにカメラを取り付ける必要はありません。工程をスマートフォンで撮影した動画をアップロードすれば数分で測定でき、そのうえで常設カメラを置く価値があるかを判断できます。
常設カメラから分かること
カメラを常設すれば、時間研究は終わることがありません。たとえば一般的な手作業の組立セルで、エンジニアは次のことを把握できます。
- タクトに対するサイクルタイムを、毎サイクル、毎シフト
- シフト別、オペレーター別のばらつき。標準作業や教育に手を入れるべき場所が分かります
- 個数。OEEの性能に反映されます
- 原因が見えるチョコ停。材料がない、オペレーターがいない、フォークリフト待ちなど
最後の項目は、ストップウォッチによる研究では完全に見落とされます。センサーは工程が止まったことを教えてくれます。カメラは、オペレーターが空の容器を前に立っていたことまで見せてくれます。それに対して手を打つには、指図、シフト、品目といったコンテキストがイベントに必要です。コンテキストのない設備データはなぜ役に立たないのかをご覧ください。
センサーやPLCが依然として優れている場面
DBR77の線引きは単純です。設備にPLCがあるなら、PLCの信号が勝ちます。どのカメラよりも正確で安価です。
| 工程の種類 | 最適なデータ源 | 理由 |
|---|---|---|
| CNC機またはPLC付きの最新設備 | PLCの信号(OPC UA、Modbus) | 状態と個数が正確で、キャリブレーション不要 |
| 使える信号がある古い設備 | クランプ式センサー付きのエッジデバイス | 電流やシグナルタワーから稼働・停止を確実に判定できる |
| 手作業の組立や梱包 | Vision AI付きカメラ | コントローラーがなく、作業は人が部品を動かすこと |
| 信号のない溶接ブースや古いプレス機 | Vision AI付きカメラ | センサーの後付けが工程の価値より高くつく |
| 目視による品質チェック | オペレーターが学習させたモデル付きカメラ | オペレーターが良品を使い、OK/NOKボタンで学習させる |
| ミクロン単位の公差 | 計測機器 | カメラはゲージの代わりにならない |
| 機械の安全防護 | 認証済みの安全システム | Vision AIは計測レイヤーにすぎない |
オペレーターが学習させる品質チェックは目に見える欠陥にはよく機能しますが、ミクロン単位の公差には今でも計測機器が必要です。また、Vision AIは認証済みの安全システムではありません。機械の安全機能はISO 13849-1などの規格に基づいて設計されます。AMRの車両群を減速させるゾーンアラートは、その上に情報を追加するものです。
プライバシーと従業員の監視はどうなるか
作業場にカメラを置けば、従業員から当然の疑問が出ます。DBR77の設計はその一部に答えています。処理は現地で行い、映像は録画せず、顔認識も行いません。システムが出力するのはサイクルとイベントです。
それでも、カメラが人を映す場合は職場の監視に関する規則が適用されることがあります。ポーランドでは、労働法典第22²条が生産管理を含む目的での映像監視を認めています。データ保護機関UODOは、その義務を次のようにまとめています。従業員には運用開始の2週間前までに通知しなければならず、目的と範囲を定め、録画の保存期間は3か月以内とすること。自国の規則を確認し、最初のカメラを設置する前に従業員代表を巻き込んでください。
よくある質問
PLCのない設備を監視できますか?
はい。設備に使える信号があれば、クランプ式センサー付きのエッジデバイスで読み取れます。読み取るものが何もない場合や手作業工程の場合は、代わりにカメラがサイクル、在席、個数を測定します。
カメラによる時間研究の精度はどれくらいですか?
全シフトのすべてのサイクルを測定するため、ストップウォッチによる30回の測定よりはるかに大きなサンプルになります。作業ゾーンを慎重に定義し、最初の結果は短時間の手作業によるカウントと照合してください。
システムは従業員の映像を録画しますか?
いいえ。画像は現地のエッジボックスで処理され、イベントに変換されます。設計上、映像は録画しません。
Vision AIのパイロットには何が必要ですか?
カメラ2〜4台、エッジボックス1台、PoEスイッチ1台です。設置は1日で、設備には手を加えません。まずスマートフォンの動画で工程を試すこともできます。
まとめ
PLCがあるところではPLCを使ってください。読み取るものが何もないところ、特にこれまでストップウォッチしか手段がなかった手作業工程では、カメラを使ってください。まずスマートフォンの動画から始め、1工程を測定し、常設カメラに見合うかどうかをデータで判断しましょう。
出典
- DBR77, Vision AI webinar, 2026
- DBR77, IRIS plant operating system, 2026
- Vorne, The Six Big Losses
- OASIS, MQTT Version 5.0
- OpenCV, Detection of ArUco Markers
- McCambridge J., Witton J., Elbourne D., Systematic review of the Hawthorne effect, Journal of Clinical Epidemiology, 2014
- ISO, ISO 13849-1:2023 Safety of machinery, 2023
- UODO(ポーランド個人データ保護局), Zasady prowadzenia monitoringu wizyjnego