ボルトがすべて所定の位置に付いているか、カメラで確認するには?
DBR77 Team · 公開日
カメラは、完成した組立品を1つずつ承認済みの基準品と照合して、ボルトなどの締結部品を確認します。ボルトの本数を数え、位置、種類、向きを確かめ、セーフティワイヤ、シール、コネクターが付いているかを見ます。基準品と違う箇所があれば、その箇所を示した画像が工程内で作業者に届きます。トルクの測定や、ほかの部品の下に隠れたボルトの確認はカメラにはできないため、これらは引き続き締付工具と工程側で確認します。
マシンビジョンを導入する工場は増えています。北米では2026年第2四半期にマシンビジョンの受注額が前年同期比8.8%増え、VDMAは2026年に欧州のマシンビジョン業界が3%成長すると見ています。この記事で扱うのはその中の一つの用途で、組立や保全の現場からよく聞かれる「ボルトはすべて図面どおりの位置に付いたか」という問いです。
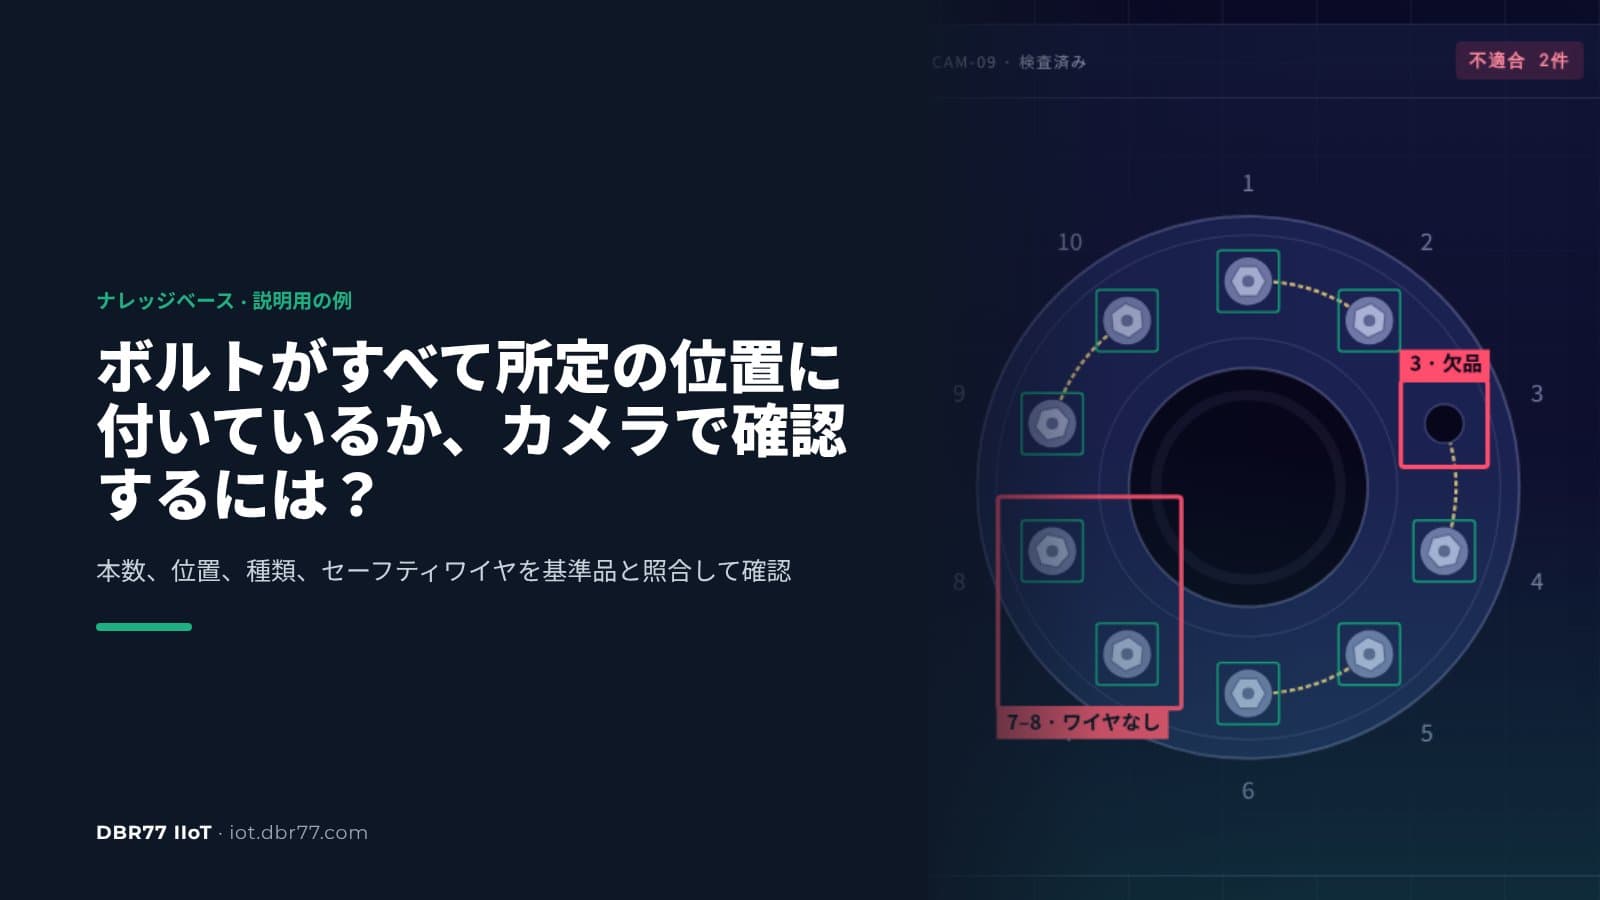
注意深い検査員でもボルトの欠品を見逃すのはなぜか
目視検査は単調な繰り返し作業で、訓練を受けた検査員でも不良を見逃します。Sandia National Laboratoriesの研究では、82人の検査員が140個の部品を8種類の不良について検査しました。結果は不良品の85%を正しく不合格にし、良品の35%を誤って不合格にしたというもので、著者はこの数字が業界平均の80%を大きく上回るものではないと述べています。
緩み止めの確認は、標準的な検査項目です。FAAは整備士に向けて、振動でボルトが緩むおそれのある箇所にはセーフティワイヤが必要だと注意を促しています。NASAのねじ締結に関する規格は緩み止めが付いていることの確認を求めており、機械的な緩み止めについては、取付後の目視検査を確認方法として定めています。
手直しにはリスクが伴います。一度開けた部品には、最初の検査の結果がもう当てはまらないからです。NTSBはAlaska Airlines 1282便の調査で、事故の前からドアプラグの固定に必要な4本のボルトが付いていなかったこと、そして作業の記録がなかったため、プラグを閉じた後の品質保証検査が行われなかったことを明らかにしました。ここまで重大な結果を招くおそれのある工場は多くありませんが、教訓はそのまま当てはまります。最初の検査の後に行った作業には、改めて確認が必要です。
基準品との照合の仕組み
基準品との照合は3つのステップで設定します。何を探すかをシステムに伝え、良品の状態を見せ、結果が違ったときにどうするかを決めます。DBR77 IIoTでは、カメラによる検査をVision AIが担います。手順は次のとおりです。
- 確認内容を言葉で入力する。 カメラに何を探させるかを、エンジニアが入力します。たとえば「フランジAのボルト」です。学習用のデータを集める必要はなく、別の学習プロジェクトを立ち上げることもありません。
- いくつかの部品にOKかNOKのラベルを付ける。 承認済みの組立品が基準品になります。この例では、OKは「10本すべて装着、セーフティワイヤ済み」、NOKは「ボルトの欠品・誤品」です。
- ルールと対応を決める。 カウント、ログ保存、警告、担当者への通知を、プログラミングなしで設定できます。
それ以降は、すべての画像をシステムに教えた内容と照合します。画像1枚の解析にかかる時間は約25ミリ秒で、解析は工場内に置いたコンピューターで行います。カメラには一般的なIPカメラを使えます。
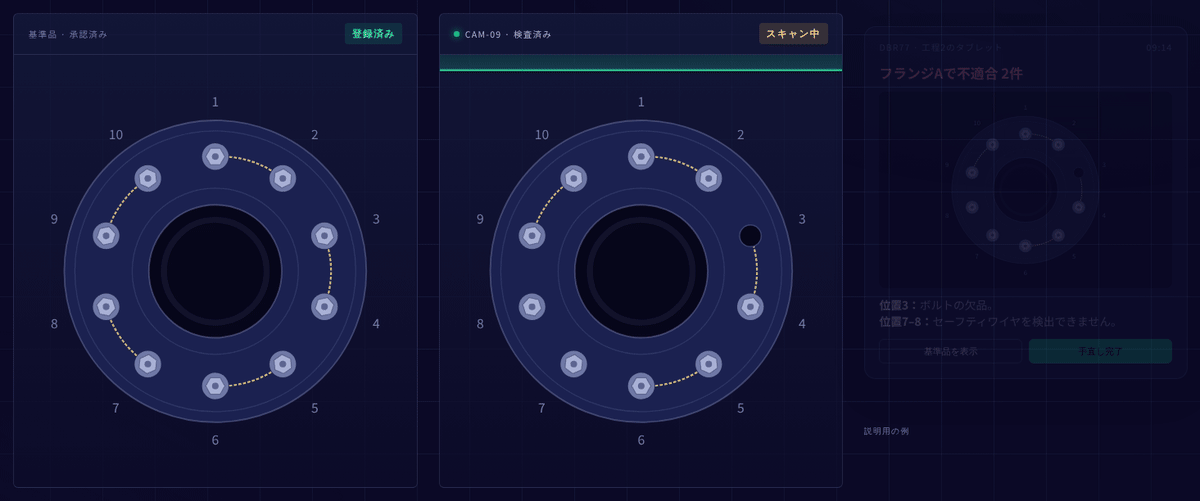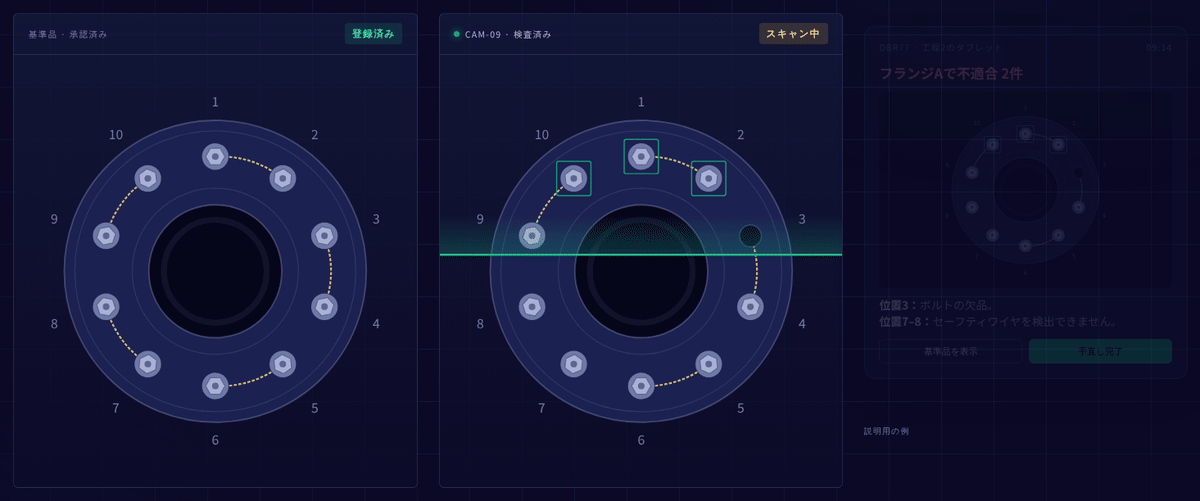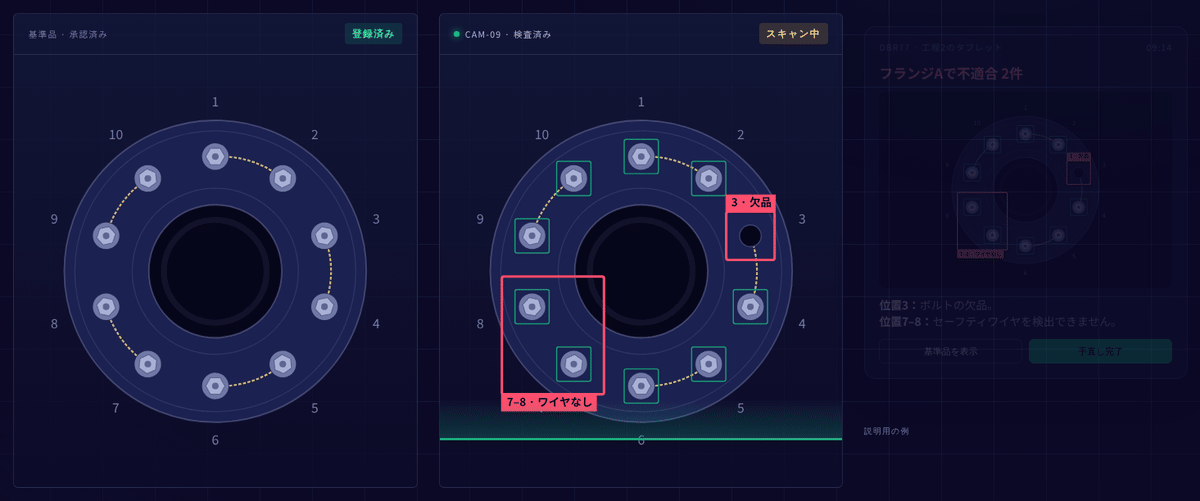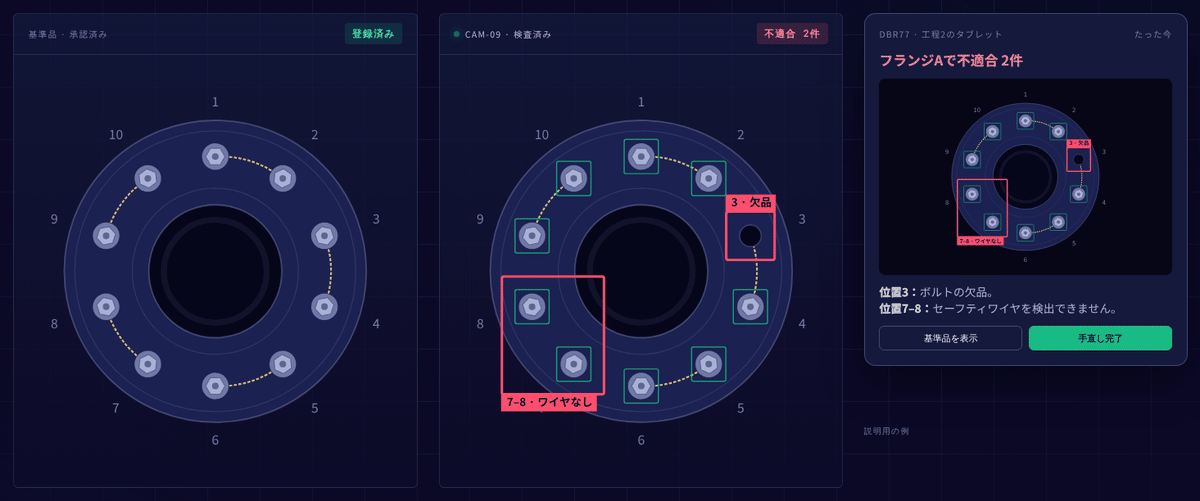
DBR77 Vision AIのプレゼンテーションに基づく説明用の例。スキャンで、位置3のボルトの欠品と、位置7と8のセーフティワイヤなしが示されます。
このアニメーションは、フランジ1枚とボルト10本を使った説明用の例です。スキャンの結果、位置3にボルトがないことと、位置7と8の間のセーフティワイヤが検出されないことが分かり、工程のタブレットにその両方がフランジの画像上で表示されます。
そもそもその工程にカメラがデータ源として向いているかどうかは、記事センサーとしてのカメラで解説しています。
カメラで確認できること、別の手段が必要なこと
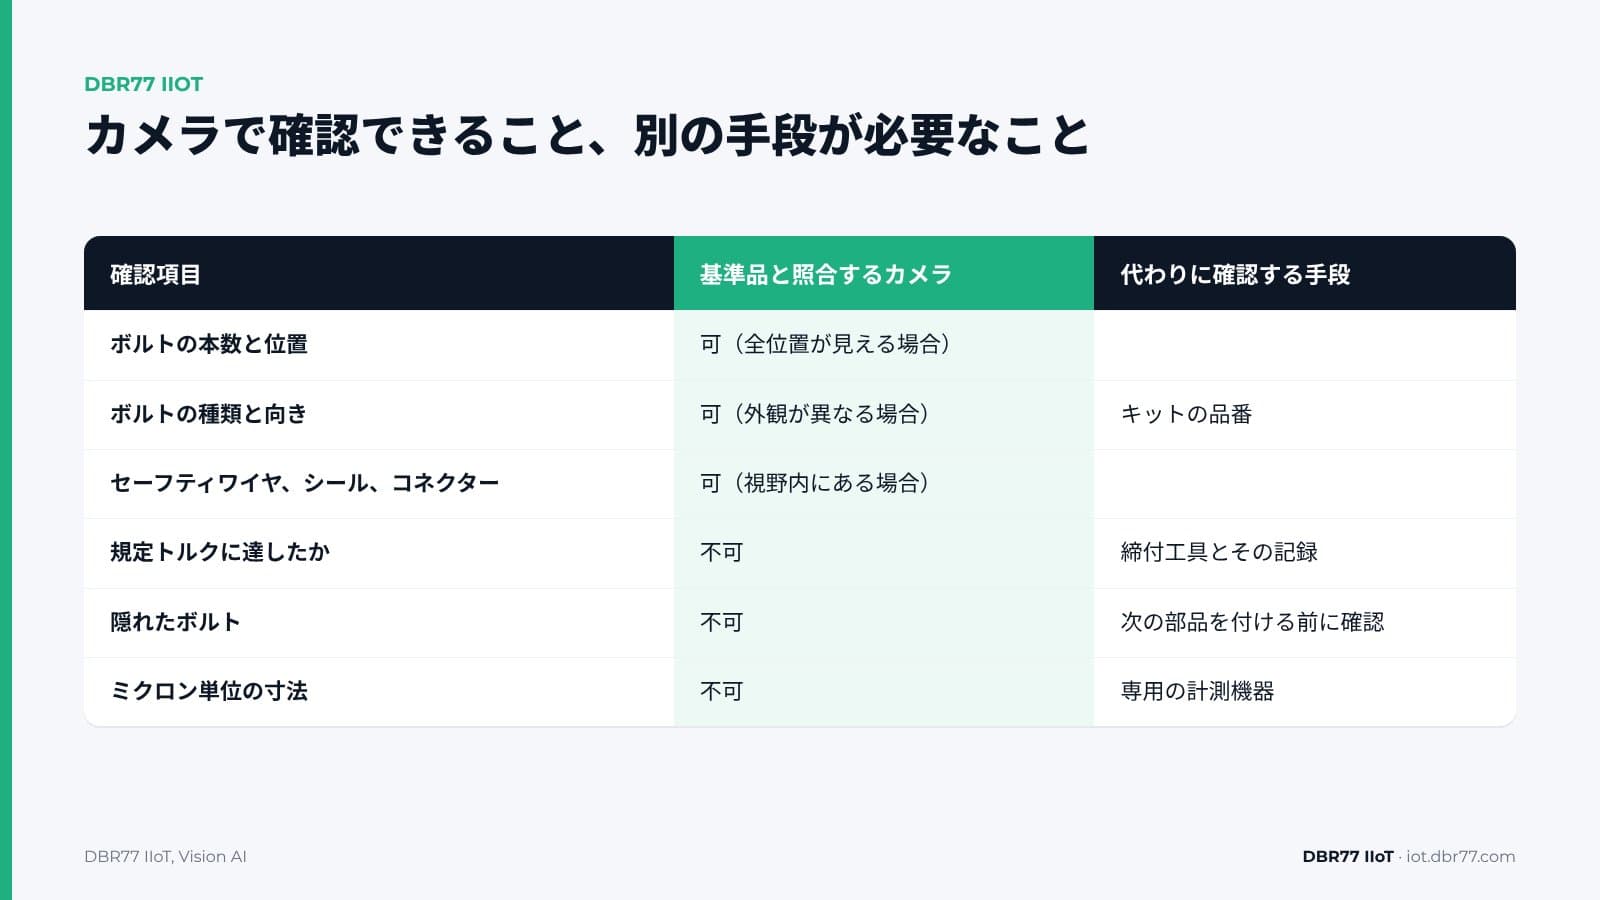
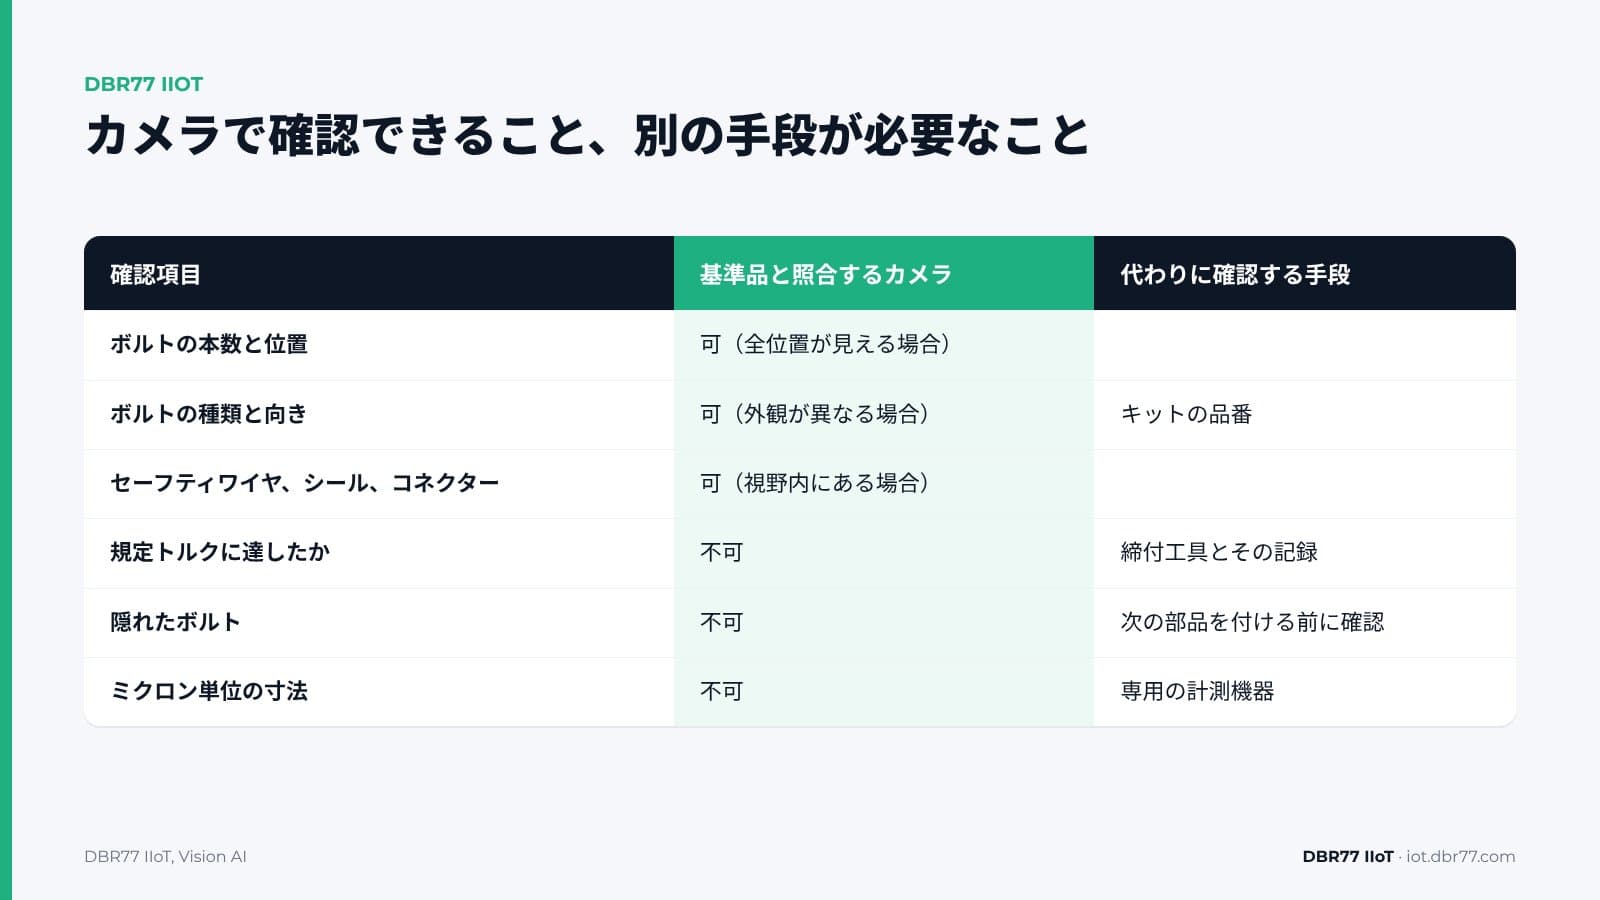
カメラが確認できるのは、設置した位置から見えるものです。本数、位置、種類、向き、目に見える緩み止めがこれに当たります。隠れているもの、ねじ部の内側にあるもの、画像で見分けられる公差より細かいものは、別の方法で確認します。
| 確認項目 | 基準品と照合するカメラ | 代わりに確認する手段 |
|---|---|---|
| ボルトの本数と位置 | 可(すべての位置が見える場合) | |
| ボルトの種類と向き | 可(種類ごとに外観が異なる場合) | 外観が似た部品はキットの品番で確認 |
| セーフティワイヤ、シール、コネクターの有無 | 可(カメラの視野内にある場合) | |
| 計画どおりの順序で作業したか | 可(作業エリアを映すカメラがある場合) | |
| 規定トルクに達したか | 不可 | 締付工具とその記録 |
| ほかの部品の下に隠れたボルト | 不可 | 次の部品を付ける前の確認 |
| ミクロン単位の寸法 | 不可 | 専用の計測機器 |
| 機械の安全防護、安全のためのロボット停止 | 不可 | 認証を受けた安全システム |
ミクロン単位の寸法と機械の安全防護の2行は、製品ページの記載と同じです。製品ページでも、ミクロン単位の測定には専用の計測機器を使うこと、そしてVision AIを認証済みの安全システムとして扱わないことを明記しています。
結果の大部分はカメラの位置で決まります。撮影の瞬間に工具やケーブルがボルトを隠していれば、カメラはそのボルトを確認できません。そのためテストでは、最初からカメラを1つに決め打ちせず、工程で複数のカメラ構成を試して、すべての位置が見えるものを選びます。
カメラが不適合を見つけたらどうなるか
カメラが不適合を見つけると、設定した対応を実行し、該当箇所を示した画像を作業者に送ります。Vision AIでは、どの確認内容にも結果が3通りあります。
- 適合。 システムがカウントし、ログに残します。たとえば10本すべてのボルトを確認できたら、設定しておいた次の処理を起動できます。
- 不適合。 システムが警告し、ログに残し、担当者に通知します。たとえば「位置4のボルトの種類が違います」というメッセージが、位置4の画像付きで届きます。次にどうするかは人が判断します。
- 未分類の異常。 部品上にいつもと違うものが写っている場合です。エンジニアが一度名前を付けると新しいカテゴリーになり、次からは自動で認識され、処理されます。
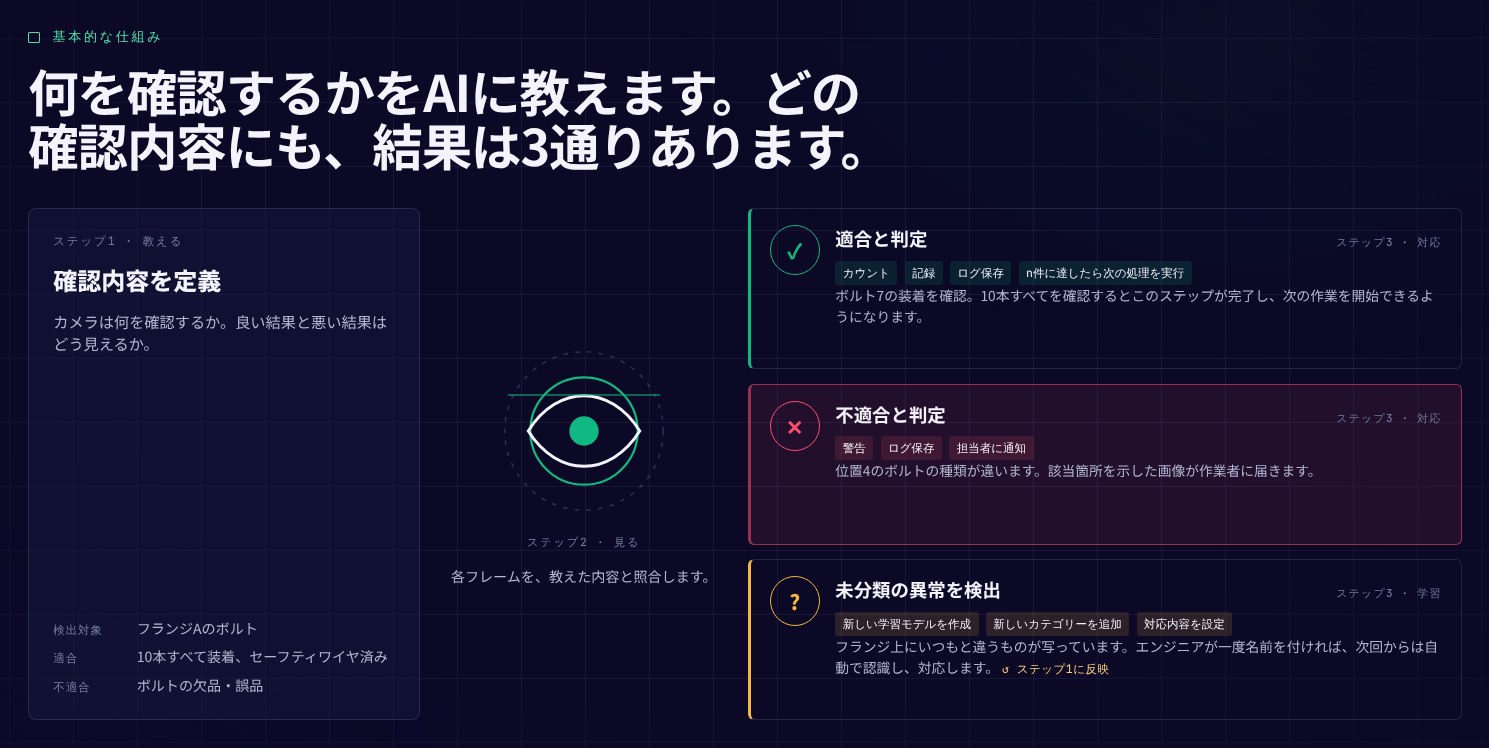
DBR77 Vision AIのプレゼンテーションより。どの確認内容にも結果は3通りあります。不適合の通知は人に届き、次にどうするかは人が判断します。
基準品と照合してカメラで数を数えるのも、ポカヨケの一つの形です。ASQはポカヨケをミスが起きたらすぐに分かるようにする手法と説明しており、挙げている手法の一つに、部品の数を数えて、すべてそろっているかを確かめる方法があります。カメラはこの数の確認を工程内で行います。
コストは、不適合がどこで見つかるかで決まります。ASQは出荷前に見つかった不良による内部失敗コストと、お客様が見つけた不良による外部失敗コストを分けています。ボルトの欠品が工程内で見つかれば、その工程での手直しで済みます。お客様のところで見つかればクレームになり、多くの場合は封じ込め処置も必要になります。
「NOK」としか表示されなければ、作業者はどこを見ればよいか探し回ることになります。位置3に印を付けた写真があれば、どこへ行けばよいかが分かります。アラートを誰が、どの端末で受け取り、何を確認するかは、記事現場で設備アラートが機能しない理由で取り上げています。こうしたイベントを品質記録とつなげる方法は、IRISの記事品質問題を生産・保全と結び付ける方法をご覧ください。
自社の工程で試すには
テストは4つのステップで進め、どのステップの後でもやめられます。
- デモとユースケースの確認。 対象の工程を一緒に見て、作業手順、ボルト、不適合がどう見えるかを確認します。
- お客様の画像でのテスト。 工程の写真を数枚と、短い動画を1〜2本お送りください。撮影は、お客様の撮影ルールに従って社内のスタッフが行います。先にNDAを結び、システムが見つけるものと見逃すものをお見せします。
- 1工程でのPoC(概念実証)。 機器を設置して現場で調整し、お客様が選んだ工程で結果を測ります。
- 横展開。 結果にご納得いただけたら、適用できるすべての工程にこの検査を広げます。
費用は4つの要素からなります。エッジ機器、AIチップ、ハードウェア1台ごとの月額ソフトウェアライセンス、そしてカメラです。必要なAIチップは、1台のエッジ機器が受け持つカメラの台数、画像の解像度とフレームレート、検査の複雑さで決まります。1台のエッジ機器で1〜40台のカメラを並行して解析できます。カメラは、すでにお使いのものからX線やレーザーを使った特殊なシステムまで、何を見る必要があるかによって変わります。
どこから始めるか迷っている場合は、最初のユースケースの選び方のガイドで候補に優先順位を付けられます。
DBR77 IIoTの中での位置付け
Vision AIはDBR77 IIoTでカメラを担う部分で、設備の信号を扱うMasterHub、オペレーター向けのStatus Deckやタブレットと並ぶ構成要素です。システムのほかの部分と同じルールに従います。
- 当社の機器はデータを読み取るだけです。設備に指令を送ることはなく、制御システムにも手を加えません。Vision AIが設備を止めることはなく、止めるかどうかは人が判断します。
- 画像は工場内で解析し、映像は録画しません。解析の結果として外部に送られるのはイベントと、作業者向けに該当箇所を示した画像です。この役割分担がなぜ重要かは、記事製造業におけるエッジとクラウドで説明しています。
- Vision AIは、DBR77独自の産業用AIであるDBR77 Vectorの上で動き、お客様のサーバーに導入することもできます。書面による同意がない限り、お客様のデータをモデルの学習に使うことはありません。DBR77はISO/IEC 27001:2022の認証を取得しています。
- 結果はそれぞれイベントとして、設備データと一緒にIRISに記録されます。
よくある質問
ボルトが規定トルクで締まっているかを、カメラで確認できますか?
いいえ。カメラで分かるのは、ボルトが付いていること、位置が正しいこと、種類が正しいことです。トルクは目に見えないため、締付工具とその記録で確認します。カメラが作業エリアを映していれば、別の種類の検査で、計画した手順が順番どおりに行われたことを確認できます。
大量の学習データが必要ですか?
いいえ。カメラに何を探させるかを言葉で入力し、いくつかの部品にOKかNOKのラベルを付けるだけです。承認済みの組立品が基準品になり、エンジニアは稼働中でも新しい検査を追加できます。
ボルトが部品、工具、手に隠れた場合はどうなりますか?
その瞬間は、カメラでは確認できません。対策はカメラの位置と撮影のタイミングです。次の部品でボルトが隠れる前に確認するか、2台目のカメラを追加します。カメラを決める前に、お客様の工程で複数のカメラ構成を試します。
カメラで作業者を録画するのですか?
映像は録画しません。画像は工場内のコンピューターで解析します。出力は「フランジAで不適合 2件」のようなイベントと、その部品の画像です。職場へのカメラ設置に関する法令や社内ルールを確認し、最初のカメラを設置する前に従業員へ周知してください。
作業が正しい順序で行われたかも確認できますか?
はい。別の種類の検査が、計画した各手順を認識し、順序が守られていなければ警告し、抜けた手順を示します。これについては別の記事で取り上げます。
まとめ
ボルト、セーフティワイヤ、コネクターが付いていなかったために手直しやクレームになったことのある組立品を1つ選んでください。今週中に、良品の写真を数枚、既知の不適合がある組立品の写真を数枚、作業の短い動画を1本撮ってください。撮影は、工程にカメラを設置するとしたら置けそうな角度から行ってください。最初のテストに必要なのはこれだけです。基準品との照合でどの位置を確認でき、どの確認が締付工具と工程側に残るかが分かります。
出典
- J. E. See, Sandia National Laboratories, Visual Inspection Reliability for Precision Manufactured Parts, Human Factors, 2015
- FAA Safety Team, Safety Wire, ファクトシート AFS-850 20-05
- NASA, NASA-STD-5020B Requirements for Threaded Fastening Systems in Spaceflight Hardware, 2021
- NTSB, Alaska Airlines flight 1282 door plug investigation, press release, 2025
- ASQ, What is Poka-Yoke? Mistake and Error Proofing
- ASQ, What is Cost of Quality (COQ)?
- A3, Vision and Imaging Statistics, 2026
- VDMA Machine Vision, Machine Vision Industry Shows Upward Trend, 2026
- DBR77, DBR77 IIoT, 2026
- DBR77, IIoTおよびVision AIの顧客向けプレゼンテーション, 2026